Современная навигация претерпела революцию благодаря технологии глобальной системы позиционирования (GPS), основанной на спутниках, но она доступна не всегда. GPS полагается на сигналы из космоса, поэтому система уязвима для всего, что прерывает этот путь — будь то высокие здания, глубокий океан или электронные помехи.
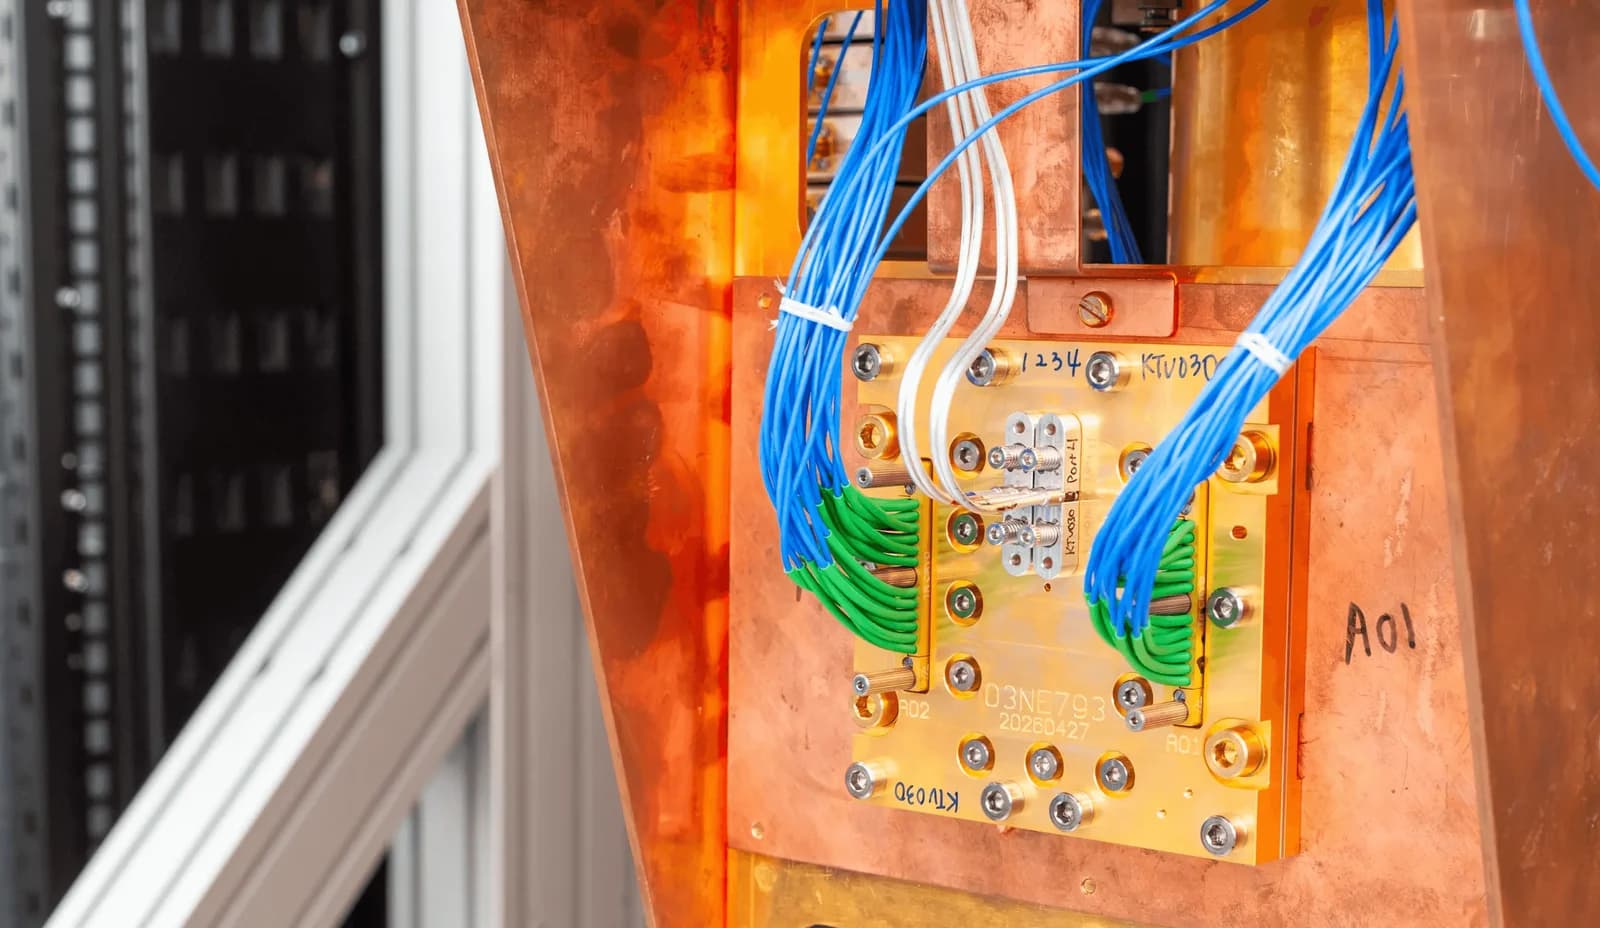
Чтобы решить эту проблему, HRL Laboratories, компания IBM, разработала новый тип инерциального измерительного модуля (IMU), в котором используется передовой алгоритм, обеспечивающий бесперебойную альтернативу GPS.
«Мы приближаемся к тому моменту, когда чрезмерная зависимость от GPS действительно стала проблемой», — сказал Дэвид Чанг, возглавляющий команду, работающую над IMU в HRL. «Инерциальные датчики помогают справляться с ситуациями, когда вы не можете полагаться на GPS».
В основе навигационного подхода IMU лежит полностью автономное устройство, которое точно измеряет движение транспортного средства в трех измерениях. Если вы знаете, откуда начали путь, и знаете точный маршрут, который прошли, основываясь на скорости, ориентации и прошедшем времени, то вы можете вычислить свои текущие координаты. Этот подход возрождает до-GPS-ную технику навигации, называемую «счислением пути», с помощью которой некоторые аппараты, например, подводные лодки, до сих пор находят дорогу.
Но в то время как высокопроизводительный IMU подводной лодки может быть размером с холодильник в общежитии, IMU от HRL использует инерциальные датчики, созданные с помощью микроэлектромеханических систем (MEMS), что позволяет получить устройство размером примерно с банку супа. Такой малый форм-фактор делает его достаточно универсальным для использования на легких транспортных средствах, таких как беспилотные летательные аппараты.
Как работают инерциальные MEMS-датчики?
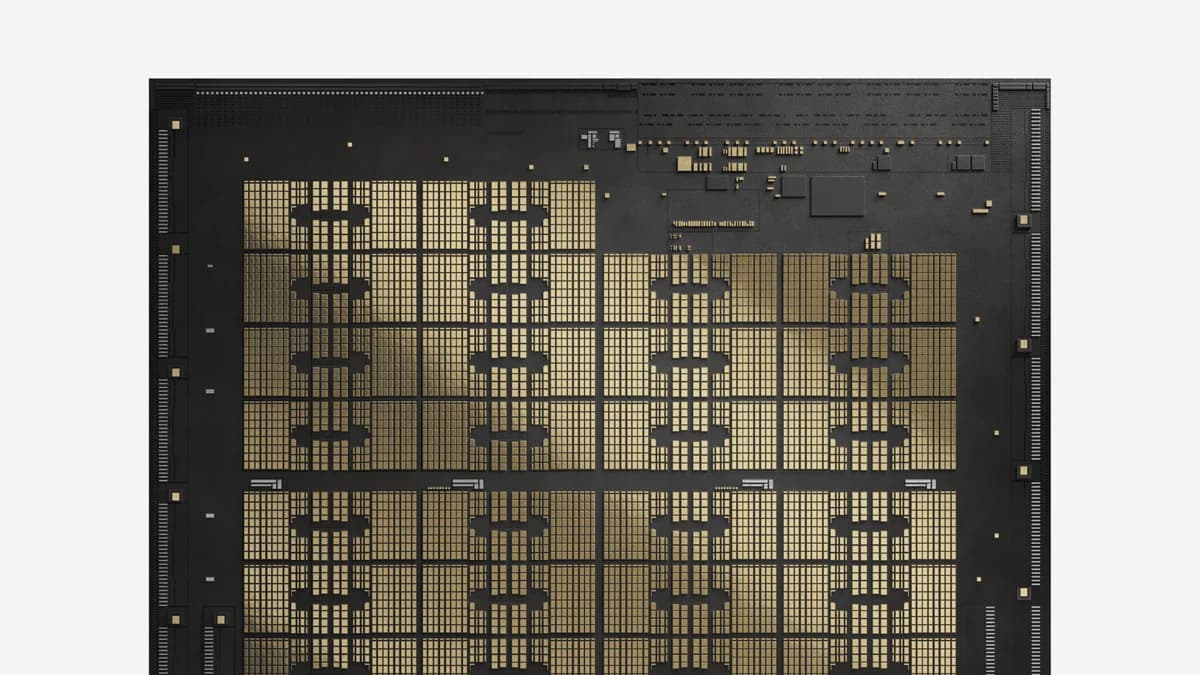
Инерциальные MEMS-датчики используют миниатюрные версии акселерометров и гироскопов, вытравленные на кремниевых чипах размером с процессор, для отслеживания изменений скорости и угла движения.
Акселерометры используют сопротивление подвешенного груза изменениям движения — его инерцию — для вычисления разницы в скорости между ним и остальной частью устройства. Представьте, что вы держите чашку воды в машине. Если транспортное средство резко остановится, вода продолжит двигаться вперед и в итоге выплеснется из чашки. Подвешенные грузы в MEMS-акселерометрах будут аналогичным образом отставать при ускорении транспортного средства или отклоняться вперед при его замедлении, вызывая сигнал в окружающих датчиках, который соответствует приложенному ускорению.
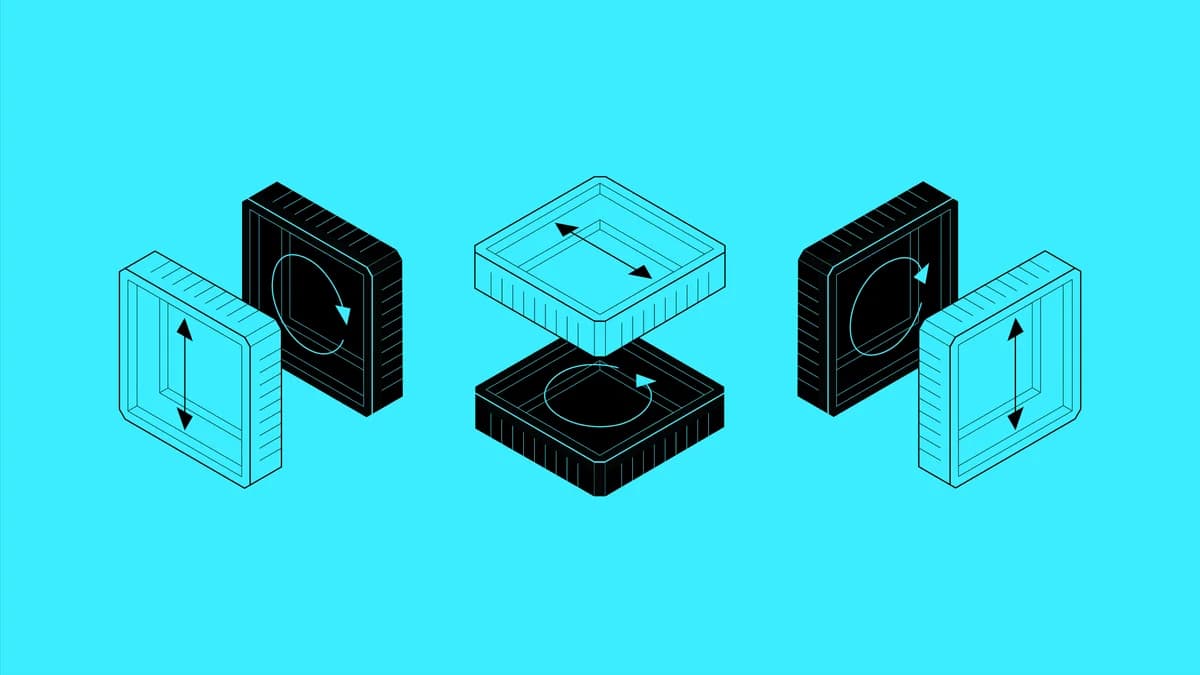
MEMS-гироскопы также измеряют движение на основе инерции, но в их случае это вращение. MEMS-датчик содержит массу, которая вибрирует вперед и назад. Когда гироскоп вращается, инерция массы заставляет ее испытывать сдвиг в движении, перпендикулярном направлению вибрации. Датчики, окружающие массу, улавливают это боковое движение, чтобы вычислить вызывающую его угловую скорость.
Высокопроизводительный инерциальный MEMS-датчик предназначен для измерения изменений в одном измерении, чтобы избежать нежелательной чувствительности по поперечным осям. Чтобы учесть это, IMU команды содержат по три таких MEMS-датчика, выровненных по трехмерной системе координат, описывающей физический мир.
Версии MEMS-акселерометров и гироскопов встречаются во многих потребительских устройствах — именно так фитнес-трекер может определить, был ли у вас беспокойный сон, а телефон понимает, что нужно повернуть экран, когда его переворачивают, — но инерциальные MEMS-датчики HRL спроектированы так, чтобы быть гораздо более точными, чтобы приблизиться к GPS по точности навигации.
Устранение дрейфа смещения необходимо для создания полноценной альтернативы GPS
Долгое время явление, называемое «дрейфом смещения», ограничивало использование IMU на базе MEMS для навигации. Дрейф смещения возникает, когда шум от таких источников, как вибрации и тепло, сбивает датчики и генерирует ложный инерциальный сигнал — другими словами, смещение — это сигнал от датчика, когда он не движется. Чем дольше используется типичный IMU на базе MEMS, тем сильнее накапливается дрейф смещения, что подрывает способность к навигации на срок более нескольких минут.
Но теперь дрейф смещения — это проблема, которую исследователи HRL, по всей видимости, решили.
«Святой Грааль для этих MEMS-датчиков — справиться с дрейфом. Нужно придумать, как откалибровать его», — сказал Чанг. «Я думаю, мы наконец-то раскусили этот орешек».
Решением команды является AutoCal, автоматическая самокалибрующаяся система, которая непрерывно измеряет смещение и корректирует его дрейф. Система работает путем регулярного выполнения двух одновременных измерений для каждого датчика в противоположных направлениях, фиксируя инерциальные сигналы равной величины, но с разными знаками. Поскольку смещение является одной и той же ненаправленной величиной, содержащейся в обоих измерениях, можно арифметически изолировать смещение, сохранив при этом истинный основной сигнал для навигации. Затем смещение удаляется из последующих измерений до следующей калибровки.
Непрерывная коррекция дрейфа означает, что эти IMU могут использоваться бесконечно долго для поддержки навигации, устраняя основное препятствие на пути к достижению точности GPS.
Как IMU на базе MEMS оптимизируются по стоимости и размеру?
Помимо решения проблемы дрейфа смещения, исследователи хотят сделать высокопроизводительные IMU достаточно маленькими и дешевыми для широкого внедрения.
Один из подходов к экономии места заключается в использовании специализированных интегральных схем (ASIC) для создания кастомной электроники, которая уменьшает объем, занимаемый готовыми компонентами. Также были разработаны передовые методы корпусирования, чтобы минимизировать количество неиспользуемого пространства между компонентами. Это включает в себя такие аспекты, как сборка MEMS-устройств и проектирование сигнальных соединений. В совокупности эти меры позволяют сделать устройство значительно компактнее.
Чтобы снизить затраты, исследовательская команда обеспечила возможность массового производства своих MEMS-чипов, которые имеют дополнительную сложность в виде движущихся частей, таких как пружины, на кремниевых пластинах с использованием методов производства полупроводников, включая использование инструментов для травления точных рисунков и нанесения материалов в точных количествах. Сотрудничество с уже существующими производственными мощностями обеспечивает путь к получению выгоды от той же экономии на масштабе, что и при производстве компьютерных процессоров.
Что дальше для инерциальных MEMS-датчиков?
Команда стремится продолжать уменьшать свои IMU с системой AutoCal. Следующий шаг — уменьшить устройство примерно до размера хоккейной шайбы.
HRL также планирует расширить сферы применения, которые могут поддерживать IMU. Хотя навигация является самой большой возможностью на горизонте, любой сценарий использования, применяющий GPS, в конечном итоге может выиграть от использования IMU на базе MEMS. Например, они могли бы помочь автономным транспортным средствам передвигаться по городам, где здания часто блокируют спутниковые сигналы.
Но основное внимание исследователей сейчас сосредоточено на том, чтобы передать свой текущий IMU в руки реальных пользователей, а начало производства ожидается в 2027 году. «Стоимость, размер, вес и энергопотребление — эти факторы очень важны, если вы хотите распространить эти устройства», — сказал Чанг. «Я думаю, что в какой-то момент мы столкнемся с ситуацией, когда GPS станет совершенно ненадежным для критически важных приложений».