Коллаборативная робототехника приносит наибольшую пользу во внутренней логистике в трех направлениях: концевые операции линии, подача материалов на линию и пополнение запасов на сборочных участках, а также предприятия, испытывающие одновременное давление со стороны объемов, разнообразия продукции и ограниченного пространства. Коботы автоматизируют задачу на фиксированной станции. AMR автоматизируют перемещение между станциями. Наибольший эффект достигается тогда, когда задействованы оба компонента, благодаря чему автоматизация поддерживает весь материальный поток, а не одну его изолированную точку.
Достижение этого начинается с диагностики того, где именно нарушается поток, а не с краткого списка роботов. Ниже описано, как провести такую оценку и как это выглядело на одном предприятии, которое ее выполнило.
Что такое коллаборативная робототехника во внутренней логистике?
Коллаборативная робототехника во внутренней логистике — то есть перемещение материалов внутри предприятия, часто называемое интралогистикой — это использование коллаборативных роботизированных рук (коботов) и автономных мобильных роботов (AMR) для автоматизации погрузочно-разгрузочных работ и транспортировки в общих зонах без ограждений, рядом с людьми и без перепланировки существующей инфраструктуры.
Разделение труда — это именно тот аспект, к которому стоит подходить с точностью. Коботы выполняют саму задачу: сбор, упаковку, паллетирование, загрузку станка. AMR управляют потоком: перемещают паллеты, контейнеры и полуфабрикаты между этапами, а также пустую тару, которая редко фигурирует в чьих-либо дашбордах эффективности.
Две технологии, два разных момента в рамках одного процесса. Именно это различие позволяет определить, где автоматизация окупится, а где нет.
Сравнение коботов и AMR
- Что автоматизируется — Коботы: задача в фиксированной точке. AMR: перемещение между точками.
Что автоматизируется — Коботы: задача в фиксированной точке. AMR: перемещение между точками.
- Типичные применения — Коботы: паллетирование, депаллетирование, упаковка, сбор и размещение, сортировка, обслуживание станков. AMR: транспортировка паллет, подача материалов на линию, пополнение запасов на рабочих местах, возврат пустых контейнеров, перемещения между цехами.
Типичные применения — Коботы: паллетирование, депаллетирование, упаковка, сбор и размещение, сортировка, обслуживание станков. AMR: транспортировка паллет, подача материалов на линию, пополнение запасов на рабочих местах, возврат пустых контейнеров, перемещения между цехами.
- Где проявляется ценность — Коботы: точность и воспроизводимость сохраняются на стабильном уровне при изменении форматов и размеров партий. AMR: непрерывность потока, сокращение времени ожидания, уменьшение количества операторов, выполняющих функции грузчиков.
Где проявляется ценность — Коботы: точность и воспроизводимость сохраняются на стабильном уровне при изменении форматов и размеров партий. AMR: непрерывность потока, сокращение времени ожидания, уменьшение количества операторов, выполняющих функции грузчиков.
- Что должно обеспечить предприятие — Коботы: рабочее пространство на станции, захваты и техническое зрение, соответствующие ассортименту продукции. AMR: доступные для навигации маршруты, определенные точки погрузки и выгрузки, логика движения.
Что должно обеспечить предприятие — Коботы: рабочее пространство на станции, захваты и техническое зрение, соответствующие ассортименту продукции. AMR: доступные для навигации маршруты, определенные точки погрузки и выгрузки, логика движения.
- Основное ограничение — Коботы: полезная нагрузка и вылет стрелы, а также время цикла по сравнению со специализированной жесткой автоматизацией. AMR: перегруженность маршрутов и ограничения пропускной способности в высокоинтенсивных потоках с одной полосой.
Основное ограничение — Коботы: полезная нагрузка и вылет стрелы, а также время цикла по сравнению со специализированной жесткой автоматизацией. AMR: перегруженность маршрутов и ограничения пропускной способности в высокоинтенсивных потоках с одной полосой.
- Как осуществляется перенастройка — Коботы: достаточно компактны, чтобы физически перемещаться между зонами по мере изменения спроса. AMR: задачи и маршруты обновляются с помощью программного обеспечения, а не изменения физической конструкции.
Как осуществляется перенастройка — Коботы: достаточно компактны, чтобы физически перемещаться между зонами по мере изменения спроса. AMR: задачи и маршруты обновляются с помощью программного обеспечения, а не изменения физической конструкции.
Почему внутренняя логистика сегодня стала главным полем борьбы за промышленную эффективность
Внутренняя логистика долгое время оставалась на заднем плане промышленных дискуссий. Внимание уделялось производительности, качеству, автоматизации линий и времени цикла. Меньше внимания уделялось тому, что происходит между этапами: передаче материалов, пополнению запасов на рабочих местах, обработке поддонов, концевым операциям линии, промежуточным буферам и возврату пустой тары.
Этот пробел является источником времени ожидания, микроостановок и скрытых издержек. Ни одна из них не отражается в отдельной строке бюджета. Все они проявляются в показателях выполнения поставок.
Ситуация изменилась. На многих предприятиях логистика и интралогистика теперь рассматриваются как основной критерий того, способна ли компания быть быстрой, гибкой и устойчивой, а не как вспомогательные функции. Это меняет постановку вопроса для большинства руководителей производств. Речь идет не о том, стоит ли автоматизировать. Вопрос в том, где коллаборативная автоматизация приносит наибольшую ценность.
Где коллаборативная автоматизация доказывает свою эффективность: три направления
1. Концевые операции линии
Конец линии — это место схождения повторяющейся и физически тяжелой работы: сбор и размещение, упаковка, укладка в короба, сортировка, формирование паллет.
Аргумент в пользу коллаборативной робототехники здесь заключается не только в пропускной способности. Главное — сохранение точности и стабильности при изменении размеров партий, форматов продукции и далекой от стандартизации производственной номенклатуре. Гибкость, быстрота перенастройки, компактные габариты и способность работать в существующем пространстве без нарушения планировки менее заметны, чем показатели скорости или полезной нагрузки. На реальном производстве они обычно оказываются более решающими факторами.
2. Подача материалов на линию и пополнение сборочных участков
Здесь задача заключается не в выполнении одного сложного движения. Главное — непрерывность. Если материал не поступает в нужное место вовремя, линия замедляется, операторы ждут или вынуждены выполнять функции грузчиков.
Это часто встречается на предприятиях с открытой планировкой, множеством взаимосвязанных цехов и интенсивным внутренним перемещением паллет и контейнеров. В таких случаях о роботах AMR полезно думать не как о замене вилочных погрузчиков, а как о средстве стабилизации потоков, сокращения рутинных операций и освобождения персонала от монолитной работы ради более важных задач.
3. Предприятия, одновременно сталкивающиеся с ростом объемов, вариативностью и дефицитом пространства
Коллаборативная робототехника зародилась именно в таких условиях, где мелкие и средние производители исторически испытывали трудности с началом автоматизации: рост стоимости традиционных решений, жесткость классической робототехники и отсутствие собственных экспертов по передовой робототехнике.
В отличие от большинства традиционных видов автоматизации, коллаборативные системы могут внедряться в условиях, которые никогда не проектировались с нуля, где планировка развивалась со временем и где целью является не создание изолированной ячейки, а повышение эффективности без потери гибкости.
Это в полной мере отвечает реалиям европейской промышленности. Развитые, но неоднородные предприятия, мелкосерийное производство с большим разнообразием номенклатуры, постоянная адаптация, средний и малый масштаб деятельности.
Пример из практики: Обработка паллет на заводе компании Vibo в Трисзино
Компания Vibo разрабатывает и производит аксессуары и решения для технического меблирования — выкатные системы, ящики, решения для моек и сортировки мусора, аксессуары для спален. Основанная в 1980 году Луизой Нарди (Luisa Nardi) и Франко Бонином (Franco Bonin), она поставляет продукцию практически всем итальянским производителям мебели, экспортирует 75% своей продукции и обслуживает клиентов более чем в 70 странах.
Это предприятие имеет долгую историю автоматизации, а не является новичком в этой области: антропоморфный робот в 2000 году, MES в 2007 году, а совсем недавно — два кобота Universal Robots UR20, используемых для паллетирования. Рост был частично обеспечен за счет переноса стратегических процессов на внутреннее производство — деревообработка, листовой металл, литье, токарная обработка, робототехника, — что создало интегрированную производственную систему, где эффективность потока и межведомственная координация важнее, чем производительность любой отдельной станции.
Ограничение
Внутрипроизводственная логистика и обработка материалов стали «узким местом» в этой системе. Два условия сузили круг возможных вариантов.
Во-первых, завод в Триссино представляет собой открытое пространство, и Vibo не хотела разделять производственные зоны или устанавливать защитные барьеры для внедрения автоматизации. Во-вторых, существующий парк электрических вилочных погрузчиков, управляемых операторами, имел циклы зарядки, из-за которых части производственной смены оставались без обслуживания — это стало жестким ограничением для непрерывности процессов и любых планов по добавлению третьей смены.
Что было внедрено
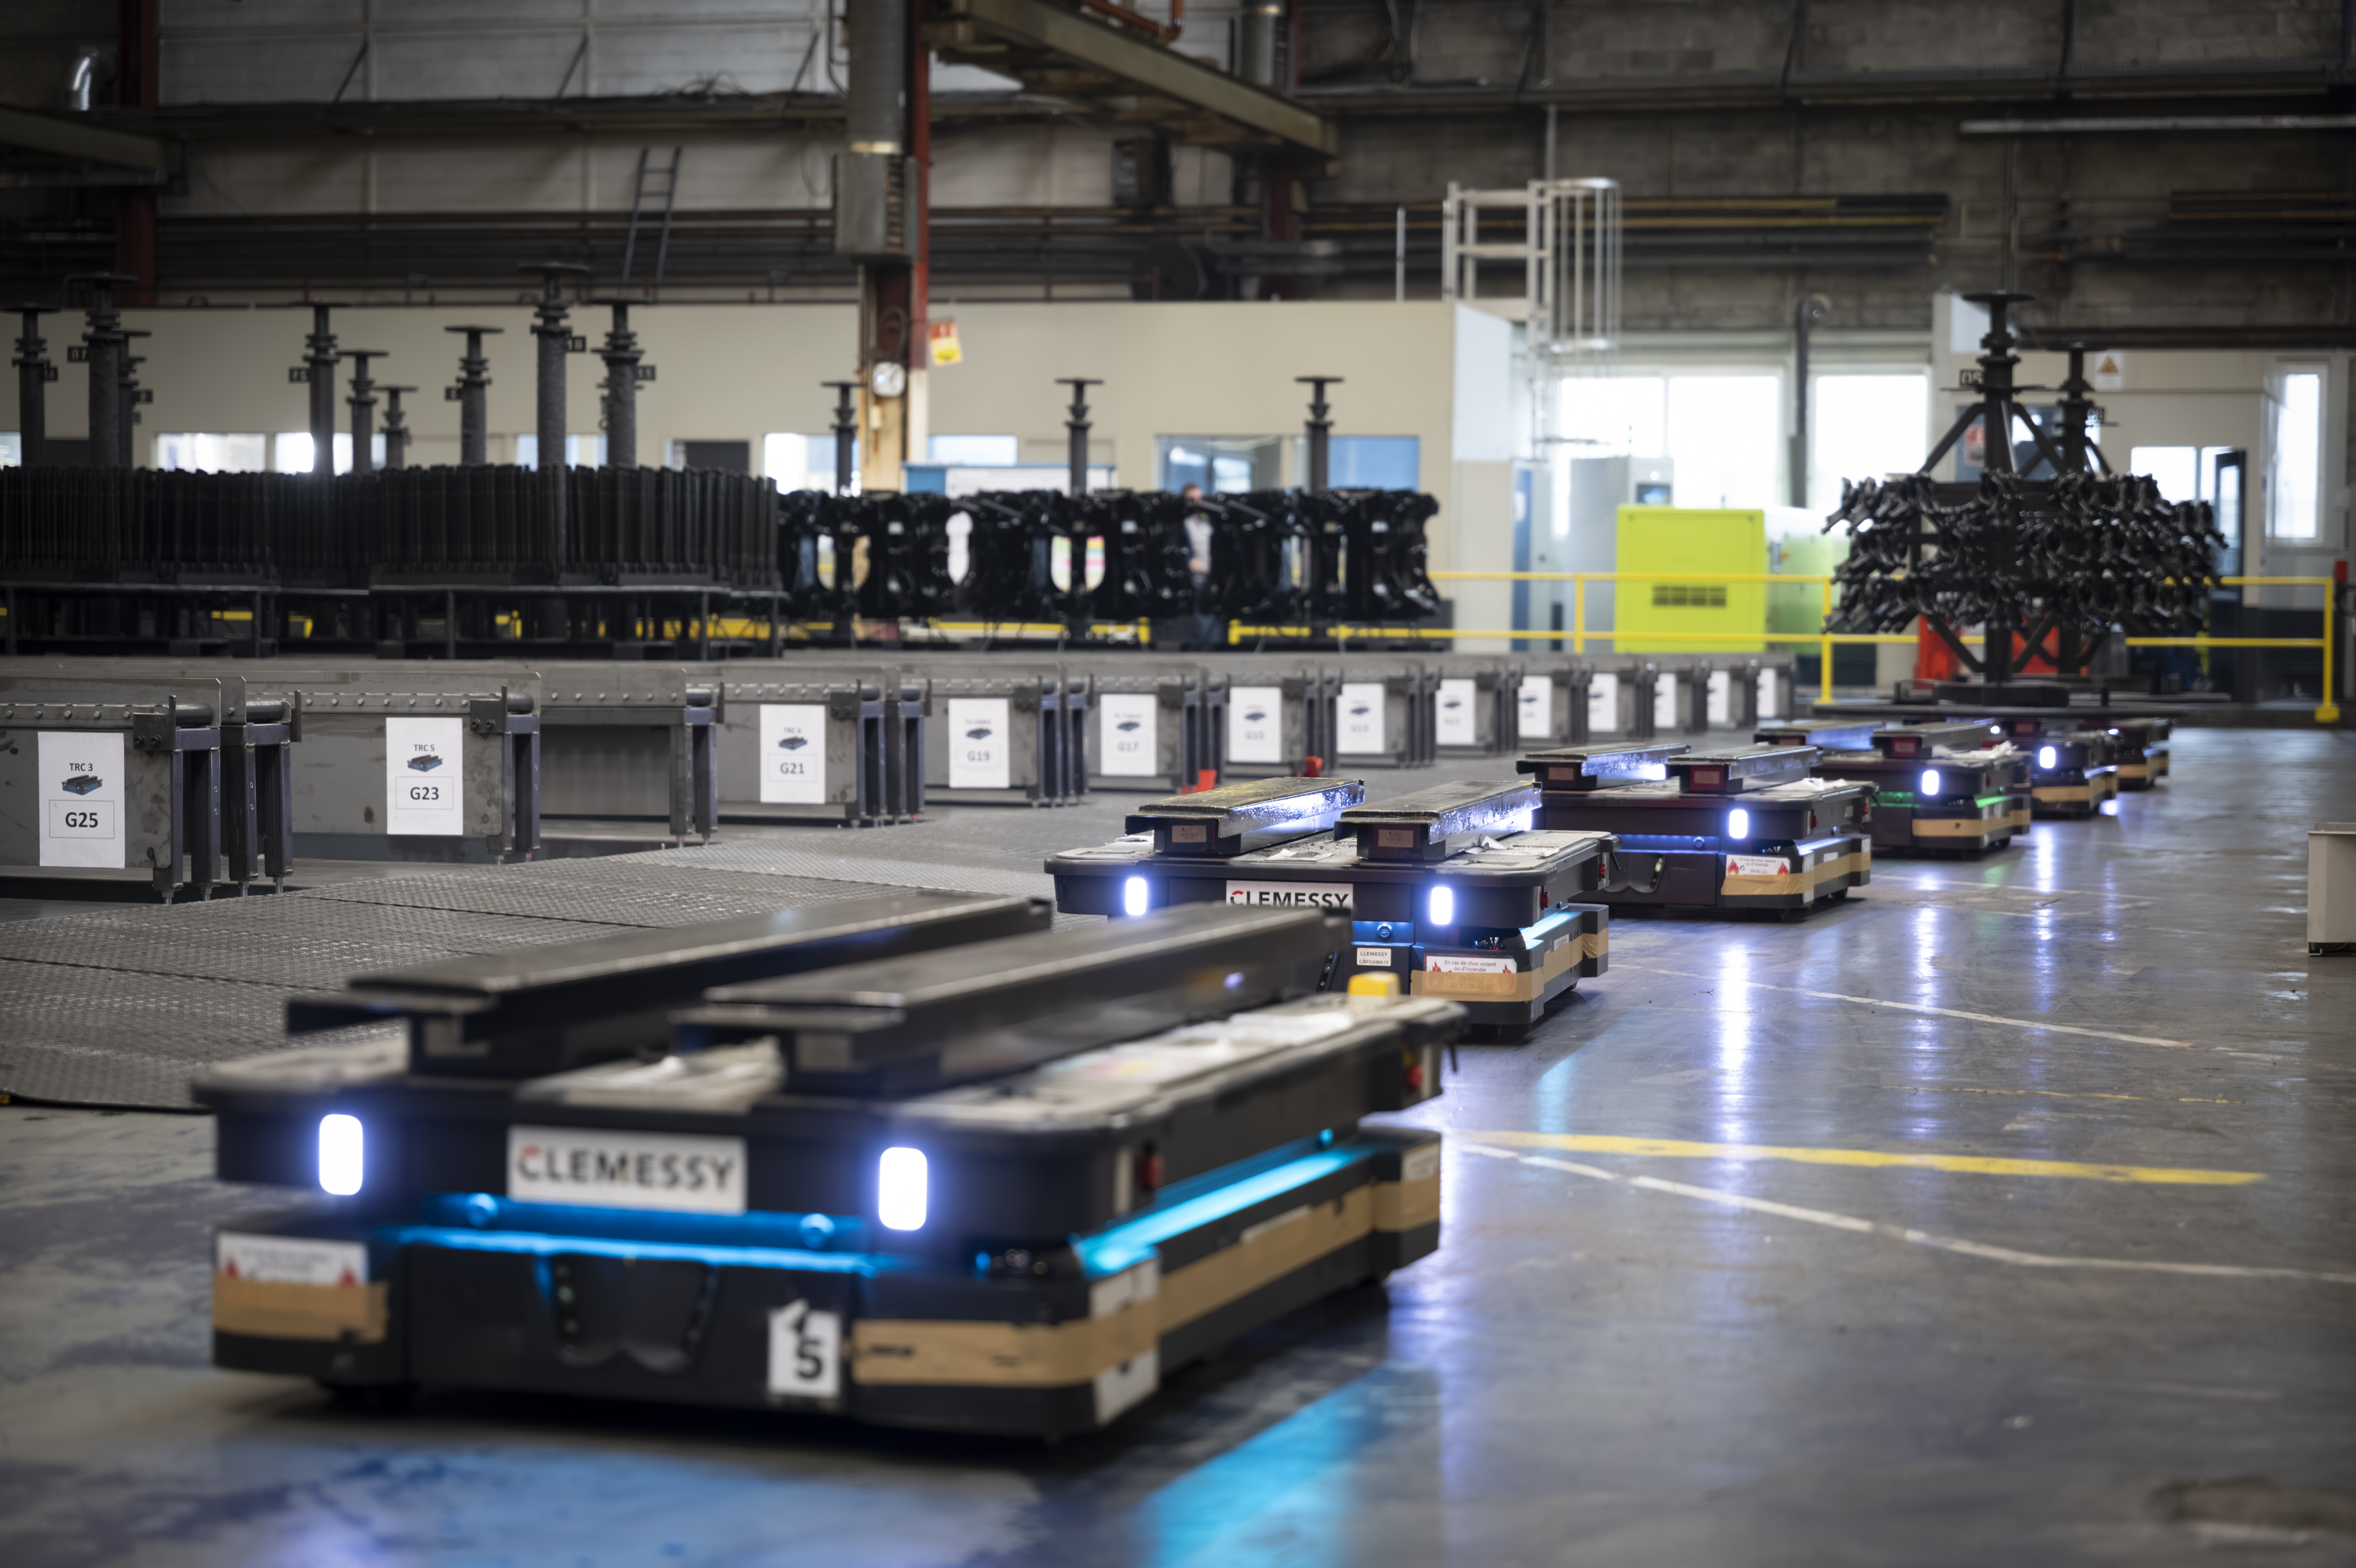
В 2025 году, после оценки нескольких поставщиков, Vibo выбрала MiR1200 Pallet Jack — автономный мобильный робот (AMR) грузоподъемностью 1200 кг, предназначенный для автономной работы в режиме 24/7. Робот выполняет полные циклы внутрипроизводственной логистики: перевозку полных паллет в зону хранения, возврат пустых паллет в сборочные цеха и забор штабелированных паллет из зоны стеллажей.
Три технических аспекта имели решающее значение для того, чтобы это решение заработало на данном конкретном заводе:
- Распознавание паллет различных форматов. Система восприятия на базе ИИ идентифицирует как стандартные, так и обернутые в термоусадочную пленку паллеты и выбирает нужную из четырех форматов, используемых ежедневно, от 80×120 EUR до 100×120 EPAL, без использования разделителей паллет.
Распознавание паллет различных форматов. Система восприятия на базе ИИ идентифицирует как стандартные, так и обернутые в термоусадочную пленку паллеты и выбирает нужную из четырех форматов, используемых ежедневно, от 80×120 EUR до 100×120 EPAL, без использования разделителей паллет.
- Зарядка, которая не создает проблему заново. Аккумулятор большой емкости с возможностью подзарядки в процессе работы, а также максимальная скорость 1,5 м/с — это то, что делает возможным непрерывное покрытие, а не замену одного перерыва на зарядку другим.
Зарядка, которая не создает проблему заново. Аккумулятор большой емкости с возможностью подзарядки в процессе работы, а также максимальная скорость 1,5 м/с — это то, что делает возможным непрерывное покрытие, а не замену одного перерыва на зарядку другим.
- Румпель для ручного управления. Использовался во время пусконаладочных работ для регистрации точек забора и выгрузки, а также стал важным фактором принятия технологии операторами, привыкшими к обычным погрузчикам.
Румпель для ручного управления. Использовался во время пусконаладочных работ для регистрации точек забора и выгрузки, а также стал важным фактором принятия технологии операторами, привыкшими к обычным погрузчикам.
Конструкция устройства была разработана совместно с Logitrans, обладающей более чем 80-летним опытом в производстве подъемного оборудования. Программирование было оптимизировано совместно с сервисной командой MiR и дистрибьютором Me.Ko. — это важный контекст для всех, кто оценивает риски интеграции, поскольку Vibo выбрала машину, зная, что она новая, и планировала работы по адаптации, а не рассчитывала на принцип «подключи и работай».
Что изменилось
Производительность выросла благодаря автономности работы робота и эффективности аккумулятора, а время выполнения логистических задач сократилось. Гибкость повысилась за счет обработки нескольких форматов паллет в одном потоке. Открытая планировка без ограждений была сохранена, инвестиции в защитные барьеры не потребовались.
Стоит отметить реакцию операторов, поскольку она обычно не бывает гладкой. В первые месяцы наблюдалась нерешительность, но, по словам руководства завода, <cite index="2-1">потребовалось всего несколько недель, чтобы завоевать их доверие</cite>. Теперь операторы называют AMR «Mir…acle» (чудо). Более широкие исследования подтверждают эту тенденцию: исследование Teradyne Robotics, проведенное в Италии и пяти других странах, показало, что более 83% работников рассматривают коллаборативную робототехнику как возможность.
Причина, по которой стоит упомянуть кейс Vibo, заключается не в самой технологии. А в том, что завод, уже использующий коботов для паллетирования, определил, что его оставшимся ограничением является транспортировка, а не выполнение задач, и соответствующим образом автоматизировал этот процесс. Коботы на задачах, AMR на потоке — в одном здании.
Пять сценариев использования коллаборативной логистики, заслуживающих внимания
- Паллетирование и депаллетирование в конце линии — наиболее эффективно там, где потоки непрерывны, но ассортимент продукции часто меняется.
Паллетирование и депаллетирование в конце линии — наиболее эффективно там, где потоки непрерывны, но ассортимент продукции часто меняется.
- Упаковка и подготовка заказов — становится все более актуальным для компаний с каналами электронной коммерции или сильно фрагментированными профилями отгрузки.
Упаковка и подготовка заказов — становится все более актуальным для компаний с каналами электронной коммерции или сильно фрагментированными профилями отгрузки.
- Подача на линию и пополнение сборочных участков — ценность заключается в пунктуальности и непрерывности потока, а не в отдельной миссии.
Подача на линию и пополнение сборочных участков — ценность заключается в пунктуальности и непрерывности потока, а не в отдельной миссии.
- Обработка полных и пустых паллет — часто недооценивается и является центральным элементом предотвращения заторов и простоев. В Vibo возврат пустых паллет в сборочные цеха составляет половину цикла.
Обработка полных и пустых паллет — часто недооценивается и является центральным элементом предотвращения заторов и простоев. В Vibo возврат пустых паллет в сборочные цеха составляет половину цикла.
- Интеграция между автоматизацией машин и внутренней логистикой — кобот перестает работать изолированно и становится связующим звеном между машиной, рабочей станцией и системой обработки материалов.
Интеграция между автоматизацией машин и внутренней логистикой — кобот перестает работать изолированно и становится связующим звеном между машиной, рабочей станцией и системой обработки материалов.
Во всех этих случаях коллаборативная робототехника хорошо справляется с обработкой, процессами в конце линии, упаковкой, паллетированием и обслуживанием машин, где непрерывность потока сочетается с точностью выполнения задач. Компактные размеры коботов также означают, что их можно перемещать между зонами, что помогает, когда производственный поток меняется сезонно или неожиданно и требуется усиление напряженного участка.
Как определить объем проекта автоматизации внутренней логистики
Грамотный проект начинается с диагностики, а не со списка роботов. Пять вопросов, на которые нужно ответить перед любым разговором с поставщиком:
- Где накапливается время ожидания? Следите за материалом, а не за машинами. В Vibo ответом стали окна зарядки вилочных погрузчиков, на что никто не обращает внимания в первую очередь.
Где накапливается время ожидания? Следите за материалом, а не за машинами. В Vibo ответом стали окна зарядки вилочных погрузчиков, на что никто не обращает внимания в первую очередь.
- Какие внутренние задачи являются повторяющимися, но не добавляют ценности? Это кандидаты для AMR.
Какие внутренние задачи являются повторяющимися, но не добавляют ценности? Это кандидаты для AMR.
- Где теряется время между одним этапом и следующим? В точках передачи, а не на станциях.
Где теряется время между одним этапом и следующим? В точках передачи, а не на станциях.
- Какие виды деятельности поглощают людей, не создавая соразмерной ценности? Ручная транспортировка обычно возглавляет этот список.
Какие виды деятельности поглощают ресурсы людей, не создавая при этом соразмерной ценности? Ручная транспортировка обычно возглавляет этот список.
- В каких случаях вариативность продукции или планировки делает жесткую автоматизацию неэффективной? Использование четырех форматов паллет в повседневной работе — это именно тот уровень вариативности, который исключает применение стационарных систем обработки и делает целесообразным использование автоматизации на основе систем технического зрения.
В каких случаях вариативность продукции или планировки делает жесткую автоматизацию неэффективной? Использование четырех форматов паллет в повседневной работе — это именно тот уровень вариативности, который исключает применение стационарных систем обработки и делает целесообразным использование автоматизации на основе систем технического зрения.
Затем оцените процесс, а не только отдельную задачу. Промышленная литература и опыт квалифицированных системных интеграторов сходятся в одном: анализируйте потенциальные процессы, понимайте, где автоматизация может быть реально внедрена, и оценивайте рынок, продукт и более широкий производственный контекст наряду с самой операцией.
Именно эти вопросы отличают обоснованную инвестицию от покупки, продиктованной энтузиазмом по отношению к технологии.
Распространенные ошибки в проектах по автоматизации логистики
Автоматизация задачи при игнорировании общего потока. Более быстрый паллетайзер, подающий продукцию на этап транспортировки, который по-прежнему зависит от ручного труда, лишь перемещает «узкое место», а не устраняет его.
Рассмотрение AMR как замены вилочным погрузчикам. В такой постановке бизнес-кейс сводится к сравнению транспортных средств и упускает реальную выгоду — стабильность потока и обеспечение работы в несколько смен.
Начало с выбора технологии. Выбор платформы до анализа процесса — это причина, по которой на заводах устанавливают дорогостоящее оборудование не в тех местах, где оно необходимо.
Недооценка возврата пустой тары и буферов. Заторы обычно возникают из-за того, что возвращается обратно, а не из-за того, что отправляется вперед.
Предположение, что планировку необходимо менять. Коллаборативные системы разработаны для общих, не огороженных и уже сложившихся сред. Перепроектирование пространства под них лишает смысла выбор именно таких решений.
Бюджетирование только оборудования, без учета адаптации. Пусконаладочные работы, программирование миссий и поддержка дистрибьютора — это часть проекта, а не непредвиденные расходы.
Часто задаваемые вопросы
В чем разница между коботом и AMR в логистике? Кобот — это коллаборативный робот-манипулятор, который автоматизирует задачу в фиксированной точке, например, паллетирование или упаковку. AMR — это автономный мобильный робот, который автоматизирует транспортировку между точками, например, перемещение паллет к производственной линии. Коботы выполняют задачу, AMR обеспечивают поток.
Где автоматизация внутренней логистики дает самый быстрый возврат инвестиций? Обычно на операциях в конце линии и при подаче материалов на линию, где концентрируются повторяющиеся операции и время ожидания. Заводы с высокой вариативностью продукции и ограниченным пространством часто получают наиболее очевидные выгоды, поскольку жесткая автоматизация в таких условиях работает плохо, а ручная транспортировка требует непропорционально больших трудозатрат.
Могут ли AMR работать без изменения планировки завода? Да. AMR работают в открытых, общих средах без ограждений или изменений планировки, перемещаясь рядом с людьми и существующим транспортом. На заводе Vibo в Триссино внедрили автономную транспортировку паллет без защитных барьеров и без разделения производственных зон.
Может ли автономный паллетоперевозчик работать с более чем одним форматом паллет? Да. MiR1200 Pallet Jack использует восприятие на основе ИИ для распознавания стандартных и обернутых в пленку паллет и ежедневно обрабатывает четыре формата на заводе Vibo, от 80×120 EUR до 100×120 EPAL, без использования разделителей паллет.
Как операторы реагируют на появление AMR в цеху? Первоначальная нерешительность — это нормально, и она обычно быстро проходит. В Vibo доверие операторов сформировалось за несколько недель. Исследование Teradyne Robotics, проведенное в шести странах, показало, что более 83% работников рассматривают коллаборативную робототехнику как возможность, а не как угрозу.
С чего начать
Разные организации расставляют приоритеты в этих сценариях по-разному. Одни получают самые быстрые результаты, нацеливаясь на эргономически сложные задачи. Другие выбирают области, где заторы или вариативность дестабилизируют поток. Для многих движущим фактором является просто непрерывность обслуживания: обеспечение надежного перемещения материалов в течение всех смен.
Точка старта менее важна, чем соответствие задачам. Результат определяет то, насколько проект соответствует собственным ограничениям, рабочим процессам и целевым показателям эффективности компании.