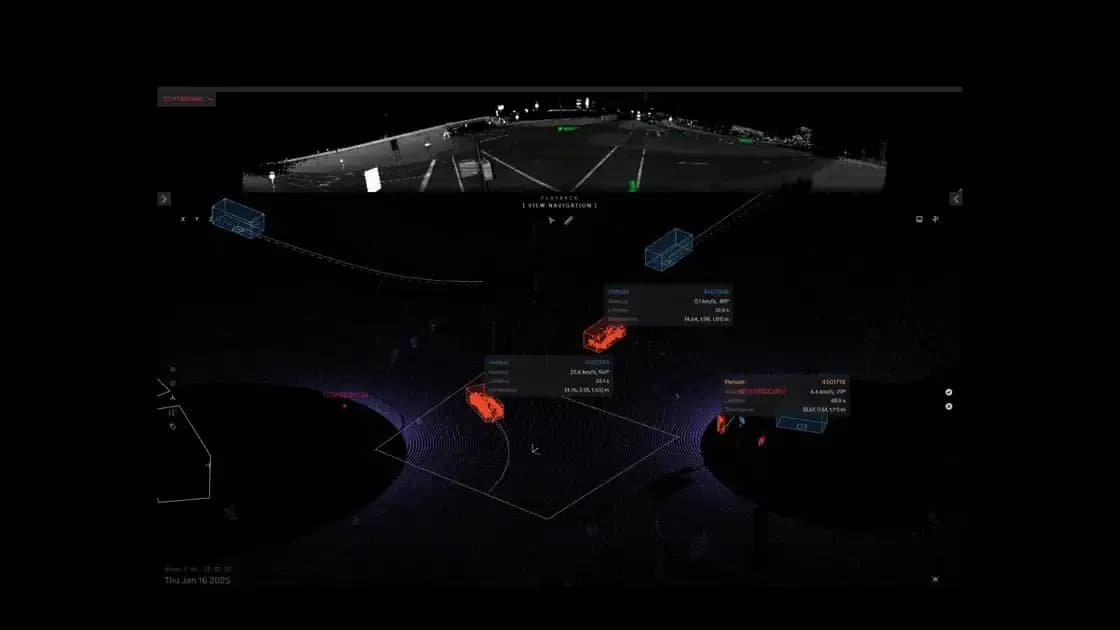
Лидар (light detection and ranging) использует безопасные для глаз лазерные лучи, чтобы «видеть» мир в 3D, предоставляя машинам и компьютерам сверхточную картину сканируемой среды.
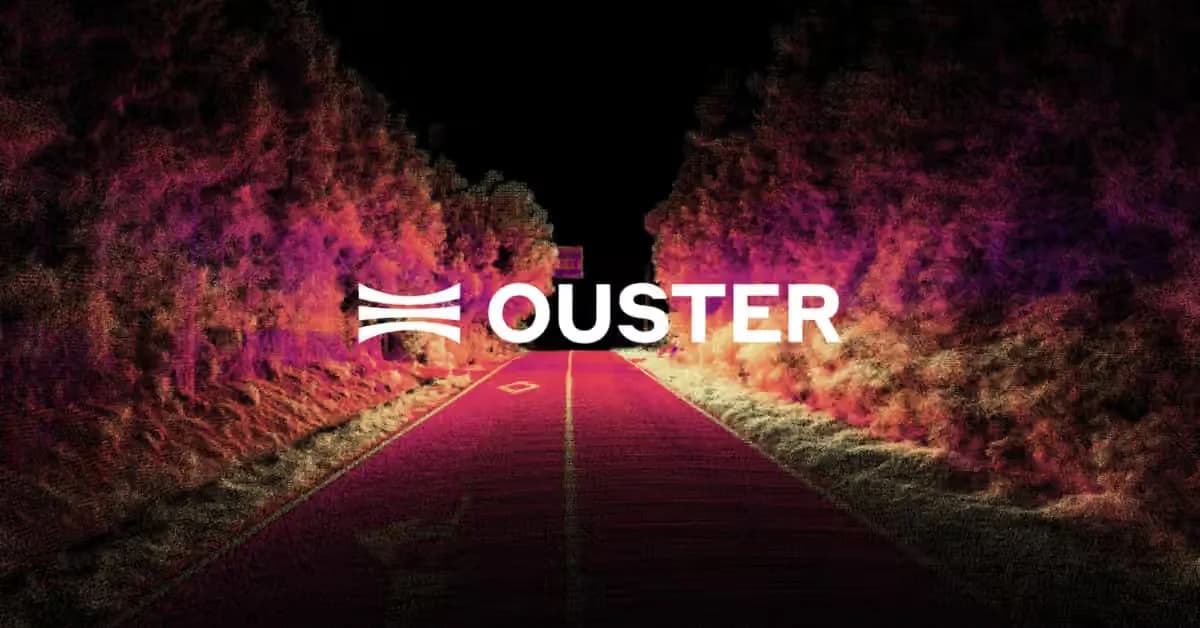
Лидар (light detection and ranging) — это технология зондирования, которая измеряет расстояние с помощью импульсов лазерного света. Лидарный датчик измеряет время, за которое каждый импульс отражается от поверхности и возвращается обратно, а затем преобразует миллионы таких измерений в 3D-облако точек, которое машины используют для визуализации, картографирования и навигации.
Как расшифровывается лидар?
Аббревиатура Lidar расшифровывается как light detection and ranging (обнаружение и определение дальности с помощью света). Название описывает принцип работы датчика: он обнаруживает объекты с помощью света и измеряет дальность, или расстояние, до каждого из них. Вы также можете встретить написание LiDAR или LIDAR; иногда эту технологию называют лазерным сканированием или 3D-сканированием.
Как работает лидар?
Излучение.
Типичный лидарный датчик излучает импульсные световые волны в окружающую среду.
Возврат.
Эти импульсы отражаются от окружающих объектов и возвращаются на датчик.
Расчет.
Датчик использует время, потребовавшееся каждому импульсу для возвращения, чтобы рассчитать пройденное им расстояние.
Из чего состоит лидарная технология?
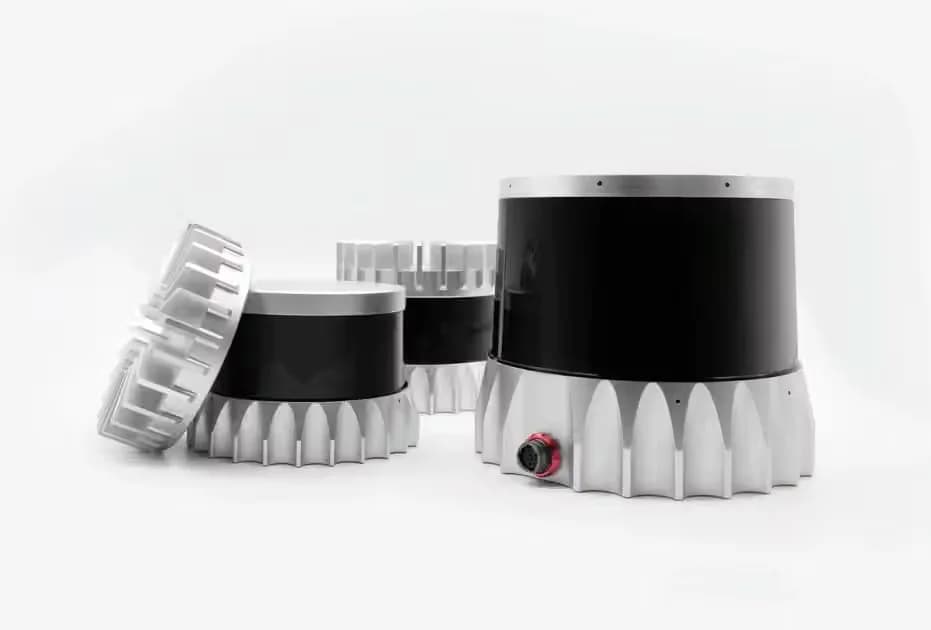
Каждый лидарный датчик сочетает в себе четыре компонента: лазер, излучающий свет; детектор, улавливающий отраженный свет; хронометрическую электронику, которая преобразует время прохождения сигнала в расстояние; и систему сканирования для управления направлением лучей. На выходе получается облако точек — набор трехмерных точек, каждая из которых содержит координаты и, как правило, значение отражательной способности.
Каковы основные типы лидаров?
- Вращающийся лидар: вращает лучи для обзора на 360 градусов вокруг датчика, что идеально подходит для роботов, транспортных средств и картографирования.
- Твердотельный лидар: не имеет крупных подвижных частей и направлен в одну сторону, обладая более узким полем зрения.
- Flash-лидар: освещает сразу всю сцену целиком вместо ее поэтапного сканирования. Узнайте, как работает многолучевой flash-лидар.
- FMCW-лидар: измеряет расстояние с помощью непрерывного частотно-модулированного луча вместо коротких импульсов.
- Цифровой лидар: лазерные излучатели и детекторы интегрированы непосредственно в полупроводниковые чипы, поэтому производительность растет по мере совершенствования чипов. Именно такой подход использует компания Ouster, а датчики Ouster Rev8 поддерживают функцию native color lidar, фиксируя цвет непосредственно в том же датчике, который формирует 3D-точки.
Где используется лидар?
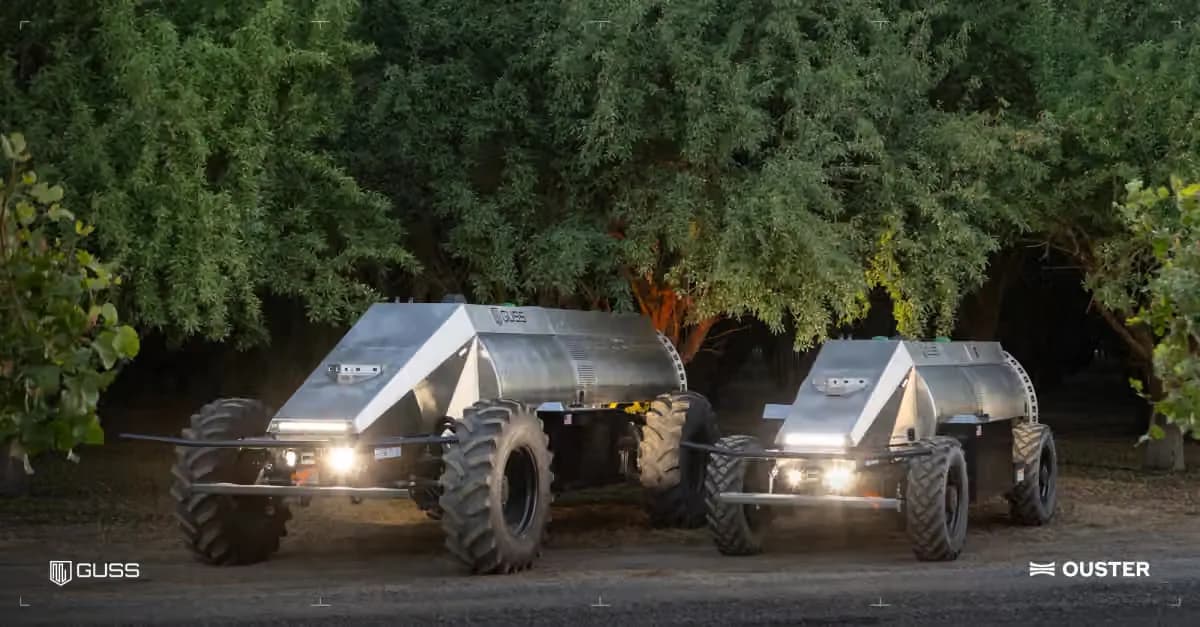
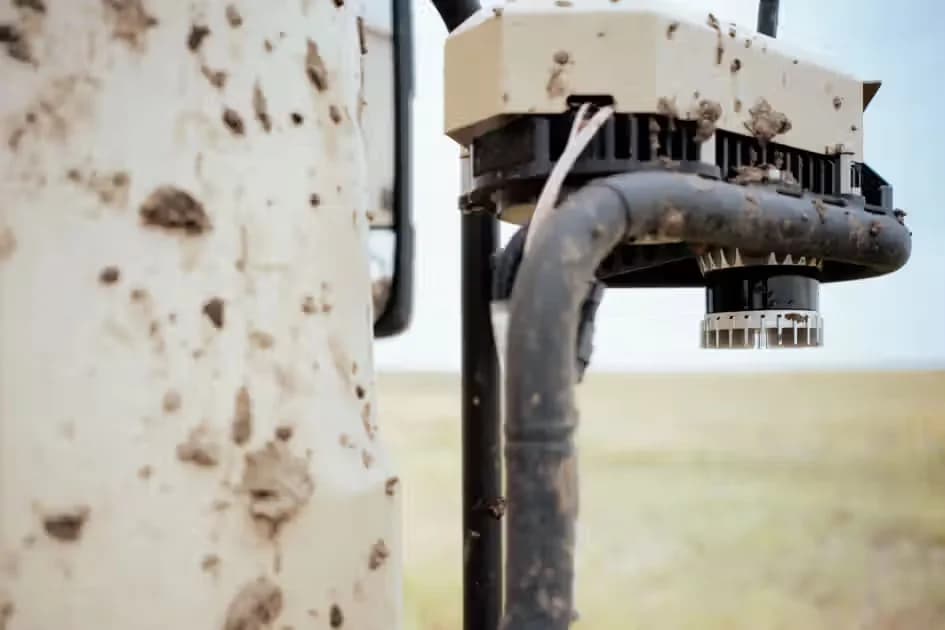
Лидар дает машинам точную 3D-картину при любом освещении, поэтому он применяется везде, где системе необходимо измерять окружающий мир: в роботах и автономных мобильных роботах, погрузчиках и промышленной автоматизации, мониторинге дорожного движения и умных перекрестках, охране периметра, картографировании с БПЛА и геодезии, а также в легковых и грузовых автомобилях. Роботы часто используют лидар в связке с алгоритмами SLAM (одновременная локализация и построение карты), чтобы строить карту и определять свое местоположение на ней.
Часто задаваемые вопросы о лидарах.
Lidar — это аббревиатура от «light detection and ranging». Иногда его называют «лазерным сканированием» или «3D-сканированием». В этой технологии используются безопасные для глаз лазерные лучи для создания трехмерного изображения сканируемого пространства. Лидар применяется во многих отраслях, включая автомобилестроение, инфраструктуру, робототехнику, грузоперевозки, БПЛА/дроны, промышленность, картографирование и многие другие. Поскольку лидар сам является источником света, эта технология обеспечивает высокую эффективность в самых разных условиях освещения и погоды.
Типичный лидарный датчик излучает в окружающую среду импульсные световые волны от лазера. Эти импульсы отражаются от окружающих объектов и возвращаются на датчик. Датчик использует время, потребовавшееся каждому импульсу для возврата, чтобы рассчитать пройденное расстояние. Повторение этого процесса миллионы раз в секунду создает 3D-карту окружающей среды в реальном времени. Бортовой компьютер может использовать эту 3D-карту окружающего пространства для навигации.
Оба прибора измеряют расстояние, посылая сигнал и фиксируя время его возвращения. Радар использует радиоволны, а лидар — свет. Поскольку свет имеет значительно меньшую длину волны, лидар распознает форму и точное положение объектов с гораздо большей детализацией, поэтому он может отличить пешехода от столба. Радар выдает меньше точек и с меньшим разрешением, но напрямую измеряет скорость. Многие системы используют обе технологии.
Облако точек — это трехмерные данные, генерируемые лидарным датчиком. Каждая точка отмечает место, где лазерный импульс коснулся поверхности, и имеет координаты x, y, z, а также значение отражательной способности. Вместе эти точки образуют трехмерную модель сцены с возможностью проведения измерений, которую программное обеспечение может использовать для обнаружения объектов, построения карт или отслеживания перемещений.
Да, лазерные и лидарные технологии уже долгое время безопасно используются в самых разных сферах по всему миру. Сегодня лазеры применяются в супермаркетах, световых шоу и домашних системах безопасности. Производители следуют строгим правилам, чтобы гарантировать соответствие датчиков стандартам безопасности для глаз. Датчики Ouster Rev8 относятся к классу 1 безопасности для глаз в соответствии со стандартом IEC/EN 60825-1:2014 и соответствуют требованиям FDA 21 CFR 1040 (Laser Notice 56).
Нет. Компания Ouster уникальна тем, что предлагает семейство лидарных датчиков нескольких поколений с 360-градусным полем зрения (FoV). Для некоторых задач, таких как усовершенствованные системы помощи водителю (ADAS), обзор на 360 градусов не требуется. В таких случаях доступны лидары с направленным полем зрения, например, семейство датчиков Velarray от Ouster.
Все датчики имеют определенные поля зрения (FoV) и разрешение. Слепые зоны или пропуски в обнаружении могут возникать в зависимости от комбинации и расположения датчиков, установленных на транспортном средстве. Если грамотно установить несколько лидарных датчиков с перекрывающимися полями зрения вокруг автомобиля, можно минимизировать или полностью устранить критические слепые зоны. Такие датчики, как радары и камеры, имеют свои недостатки. Камеры плохо работают в темноте и в ночное время, а также имеют ограниченную видимость при сильных бликах. Данные радаров обладают меньшей точностью и разрешением, а их результаты гораздо менее детализированы по сравнению с лидарами.
Количество лазерных лучей (или каналов) в лидарных датчиках варьируется от нескольких штук до сотен в зависимости от области применения и поля зрения. Датчики Ouster Rev8 выпускаются в версиях с 32, 64 и 128 каналами, а модель OS1 Max предлагает до 256 каналов. Погрузчик может использовать лидар с меньшим количеством каналов, так как он передвигается медленнее автомобиля. Чем быстрее движется робот или транспортное средство, тем больше каналов требуется датчику для создания изображений с более высоким разрешением.
Камеры формируют двумерные (2D) изображения окружающей среды. Лидар «видит» в 3D, что дает огромное преимущество, когда точность имеет первостепенное значение. Технология на основе лазеров создает трехмерные карты высокой четкости (облака точек) окружающего пространства в реальном времени, обеспечивая точность измерения расстояний, недостижимую для камер — даже обладающих стереозрением. В то время как камерам приходится делать предположения о расстоянии до объекта, лидар выдает точные измерения. По этой причине автономным или высокоавтоматизированным системам требуется лидар для безопасной навигации. Способность «видеть» в 3D трудно переоценить. Лидар генерирует миллионы точек данных почти со скоростью света. Каждая точка обеспечивает точное измерение параметров среды. По сравнению с системами камер способность лидара «видеть» за счет точных математических измерений снижает вероятность передачи ложной информации от систем технического зрения в компьютер автомобиля.
Производительность камер также сильно зависит от условий окружающей среды (например, яркого солнечного света/бликов и темноты) и поэтому более подвержена непредсказуемым слепым зонам и созданию ложноположительных или ложноотрицательных результатов. В то время как камеры зависят от условий окружающего освещения и сталкиваются с трудностями в темноте и при бликах, лидар обеспечивает собственный источник света и поэтому может «видеть» при любых условиях освещения.
У лидара есть дополнительное технологическое преимущество перед системами на базе камер: лидар позволяет автомобильному компьютеру «видеть» дорожную обстановку с высоты птичьего полета. Автомобиль движется не только с традиционной точки зрения водителя, но также может «видеть» себя с перспективы летящей сверху птицы, что похоже на виды, предлагаемые во многих видеоиграх. Таким образом, лидар «видит» более комплексно, чем человек, одновременно просматривая со всех сторон автомобиль, дорогу и трафик. Учитывая точность и безопасность, автономная система на базе лидара является необходимостью. Это означает, что лидар является центральным датчиком, а в систему можно добавить небольшие недорогие камеры для резервирования и дополнительной надежности.
Современные лидарные датчики обычно используют один из двух диапазонов длин волн: около 905 нанометров (нм) или около 1550 нм. Датчики Ouster Rev8 используют лазер с длиной волны 865 нм. Нажмите здесь для получения дополнительной информации о длинах волн лидара.
Мы можем лучше понять различия между этими длинами волн, сравнив их характеристики с точки зрения безопасности, поглощения воды и энергопотребления. Безопасность: Датчики, использующие длины волн 850, 905 нм и 1550 нм, получают сертификацию безопасности для глаз благодаря соответствию стандарту FDA IEC 60825 по безопасности для глаз. Если датчики разработаны в соответствии со стандартами безопасности для глаз, все длины волн могут использоваться безопасно. Поглощение воды: Учитывая разнообразие погодных условий, с которыми сталкиваются автомобили на дороге, то, как лазерные импульсы датчика взаимодействуют с водой, является важнейшим вопросом для автомобильных лидаров. Ключевое различие между длинами волн 850 нм, 905 нм и 1550 нм заключается в том, что волны 905 нм и 1550 нм поглощаются водой в гораздо большей степени, чем волны 850 нм, как обсуждается в исследовательской работе, опубликованной в Opto-Electronics Review. В результате волны 1550 нм и 905 нм значительно ослабляются в условиях дождя, тумана или снега по сравнению с волнами 850 нм.
Энергопотребление: Чтобы компенсировать деградацию из-за поглощения воды и достичь большой дальности действия, системы 1550 нм и 905 нм обычно излучают больше лазерного света для достижения производительности, сравнимой с системами 850 нм. В результате системы 1550 нм и 905 нм обычно потребляют больше электроэнергии. Более высокая мощность может ограничить максимальную достижимую рабочую температуру из-за проблемы рассеивания дополнительного тепла, которое выделяется при использовании более высокой мощности. Высокая потребность в мощности также может создать потребность в более крупном и громоздком оборудовании, которое должно размещаться в автомобиле. В целом, чем ниже энергопотребление лидарного датчика, тем больше энергии автономная транспортная система может направить на другие функции вождения, такие как обнаружение объектов и избежание столкновений. Нажмите здесь для получения дополнительной информации об энергопотреблении.
Дополнительные сведения о нашей технологии лидаров
- ТехнологииАвтомобилиГлавное противостояние датчиков ITS: лидар против камеры против радараЧитать далее
- Автомобили
Главное противостояние датчиков ITS: лидар против камеры против радара
- Тематические исследованияПромышленностьПовышение безопасности и эффективности склада с Balyo и OusterЧитать далее
- Тематические исследования
- Промышленность
Повышение безопасности и эффективности склада с Balyo и Ouster
- Тематические исследованияБиоразнообразие лесов на основе трехмерного глубокого обучения и Ouster OS0Читать далее
- Тематические исследования
Биоразнообразие лесов на основе трехмерного глубокого обучения и Ouster OS0
- ТехнологииАвтомобилиГлавное противостояние датчиков ITS: лидар против камеры против радараЧитать далее
- Автомобили
Главное противостояние датчиков ITS: лидар против камеры против радара
- Тематические исследованияПромышленностьПовышение безопасности и эффективности склада с Balyo и OusterЧитать далее
- Тематические исследования
- Промышленность
Повышение безопасности и эффективности склада с Balyo и Ouster
- Тематические исследованияБиоразнообразие лесов на основе трехмерного глубокого обучения и Ouster OS0Читать далее
- Тематические исследования