- MHS — это новый стандарт, находящийся в настоящее время на стадии предварительного исследования, предназначенный для безопасного управления физическим оборудованием с помощью ИИ-агентов. Совместно с Anthropic мы принимаем участие в этом предварительном исследовании на наших собственных коботах UR.
- Получив четыре отдельных роботизированных приложения и инструкции на обычном языке, агент, работающий на базе Claude Opus 4.8, скоординировал и организовал их как единую ячейку, передавая полезную нагрузку между ними.
- Безопасность заложена в MHS на уровне проектирования. Устройства объявляют свои границы, блокировки и аварийные остановки в MHS, а агенты наследуют их и работают в этих рамках, в то время как наша собственная архитектура безопасности остается полностью ответственной за все процессы на нижнем уровне. Выражение этих границ в MHS добавляет дополнительный уровень: агента можно остановить раньше или предотвратить ситуацию, в которой системе безопасности пришлось бы вмешаться.
- Интеграция была настоящим ограничением для автоматизации в широких масштабах. Это самое веское доказательство того, что агент в конечном итоге сможет взять на себя реальную часть этой работы.
- Мы проводили тестирование на коботах UR. Тот же подход должен быть применим к автономным мобильным роботам (AMR), которые мы пока не тестировали.
- Примечание: это проверка концепции. MHS пока не является общедоступным решением.
В Universal Robots мы создаем автоматизацию человеческого масштаба: коллаборативные промышленные роботы, которые работают бок о бок с людьми в производстве, электронике и других отраслях. На протяжении десятилетий самой сложной частью этой работы был не сам робот, а все, что его окружает — настройка систем, создание мостов между технологиями на производственной площадке и координация множества параллельных систем, работающих на современном заводе.
Недавно мы решили показать, насколько сильно все это скоро изменится. Model Hardware Standard (MHS) — это новый стандарт для ИИ-агентов, позволяющий безопасно управлять физическим оборудованием. Он находится на стадии ограниченного предварительного исследования в сотрудничестве с Anthropic: спецификация является предварительной, доступ предоставляется по заявке, и пока ничего не является общедоступным. Все, что описано далее, происходило в рамках этого предварительного тестирования.
Узкое место, с которым мы жили десятилетиями
Спросите любого, кто профессионально занимается внедрением роботов, и он скажет вам то же самое: главная проблема — это интеграция. Экспертиза, необходимая для ввода системы в эксплуатацию, создания интерфейсов оператора и подключения ПЛК, машин и роботов в одну рабочую ячейку. Это было узким местом для масштабного внедрения роботов.
Агентный ИИ изменит это уравнение. С помощью таких мощных моделей, как Claude, мы в конечном итоге сможем исследовать систему, понимать, что в ней происходит на самом деле, а также программировать, координировать и оптимизировать ее с совершенно другой скоростью. Итеративный рабочий процесс, который мы давно привыкли использовать в разработке программного обеспечения, наконец-то приходит в физическую автоматизацию.
Что мы тестировали
Проще говоря, MHS позволяет ИИ-агенту понимать сеть устройств, просматривать ее, обнаруживать устройства в ней и их возможности, а также управлять ими в пределах границ, заявленных каждым устройством. Это нацелено на научные исследования и передовое производство.
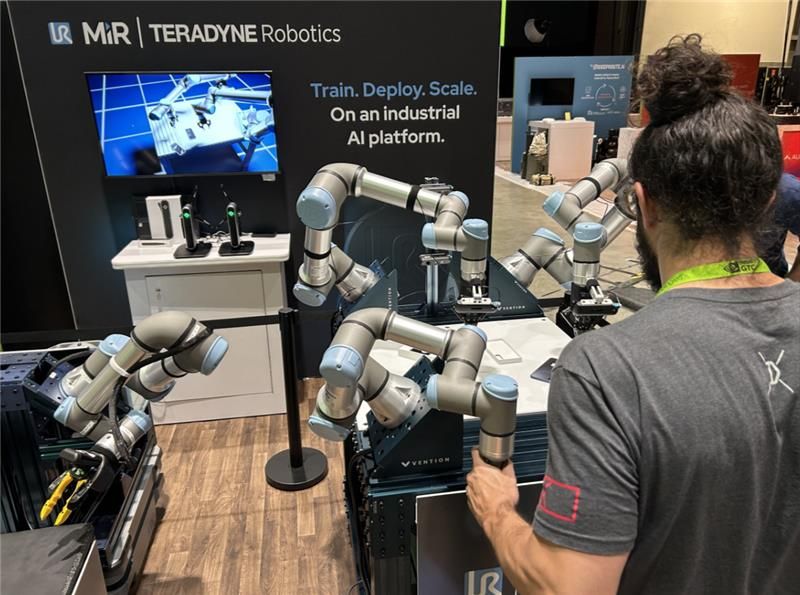
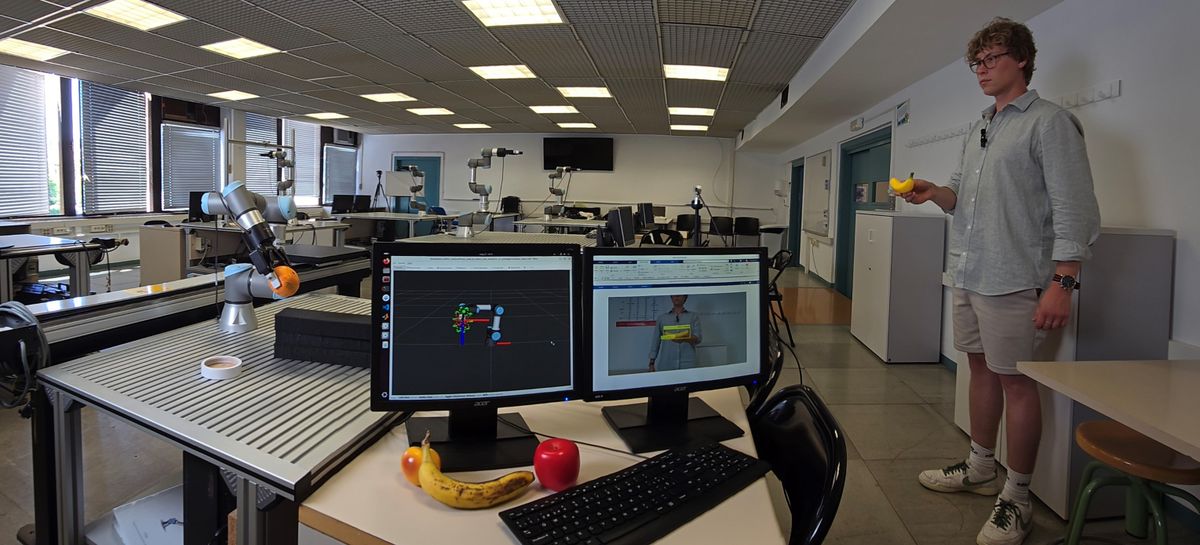
В ходе демонстрации мы подключили ИИ-агента, совместимого с MHS — Claude, используемого через Claude Code — к Universal Robots через PolyScope X. Агент обнаружил парк из четырех наших коботов в режиме реального времени, настроил их и безопасно управлял их совместной работой через MHS.
Ничего не было задано заранее. Между агентом и роботами не было сложного жесткого кодирования. Агент исследовал, как настроена система, разобрался в ней и спланировал, как управлять ею в пределах границ, заявленных каждым устройством. Мы даже могли попросить его оптимизировать поток и улучшить его прямо во время наблюдения. Видеть, как это происходит на наших коботах в нашей штаб-квартире, было настоящим прорывом.
PolyScope X: платформа для физического ИИ
Ничего из этого невозможно без правильного фундамента, и этим программным фундаментом является PolyScope X.
PolyScope X — это наша система управления нового поколения, ориентированная прежде всего на API. Она была создана как платформа для физического ИИ — расширяемая с помощью ИИ и спроектированная так, чтобы агент мог обнаруживать возможности робота и создавать на их основе приложения. MHS затем создает уровень координации поверх этого, чтобы агент мог управлять не только нашими роботами, но и более широким набором устройств на производственной площадке.
Важно отметить, что эта открытость никогда не идет в ущерб безопасности. У промышленных систем есть жесткие требования: важна стабильность, важна безопасность, и существуют стандарты, которым мы должны соответствовать. Вы не можете просто позволить агенту действовать на самых низких уровнях машины и надеяться на лучшее — вы потеряете именно то соответствие требованиям безопасности и интерфейсы оператора, которые делают систему пригодной для реального завода.
PolyScope X позволяет нам объединить мощь агента с технологиями безопасности, которые мы создавали более десяти лет. Интеллект находится сверху; наша архитектура безопасности остается полностью ответственной за процессы. В самом MHS устройства объявляют свои границы, блокировки и аварийные остановки в стандарте, а агенты по умолчанию наследуют их и работают в этих рамках. Как только система переходит в установившийся режим, она работает надежно и детерминировано.
MCP для программного обеспечения, MHS для физического мира
Есть веская причина, почему это появилось именно сейчас. Anthropic разработала MCP — стандарт, который показал миру, как предоставлять программное обеспечение ИИ-агентам; сегодня многие продукты поставляются с интерфейсами MCP. MHS применяет ту же идею к физическому оборудованию: это общий способ для агентов обнаруживать окружающие устройства и безопасно управлять ими.
В этой работе Universal Robots, как целевая платформа для физического ИИ, предоставляет робототехнику, а PolyScope X — это среда, где происходит физическая работа.
Что это значит для будущего робототехники
Мы ожидаем, что время, которое наши клиенты и интеграторы тратят на обеспечение взаимодействия устройств, резко сократится по мере развития агентного ИИ. Это, в свою очередь, означает, что роботизированные решения будут быстрее попадать на производственные площадки с гораздо меньшими рисками при интеграции. Это сделает робототехнику гораздо более доступной для производителей по всему миру, включая небольшие предприятия и линии с высокой номенклатурой и малым объемом выпуска. Ячейка, которую можно перенастроить, просто описав новую задачу, а не перепрограммируя с нуля, позволяет идти в ногу с сокращающимися циклами выпуска продукции.
Это также указывает на возможности, выходящие за рамки одного робота. В нашей демонстрации агент координировал четырех коботов. По мере того как агенты становятся лучше в рассуждениях в масштабах всей ячейки, единица автоматизации смещается от отдельной машины к системе. А люди, которые создают эти системы, поднимаются по цепочке создания стоимости — от написания низкоуровневого кода к постановке целей, контролю результатов и решению задач, требующих человеческого суждения. В отрасли, где не хватает экспертов по автоматизации, это расширяет возможности инженеров, которые у нас уже есть.
Teradyne Robotics — это целевая платформа для физического ИИ. Самым мощным моделям ИИ нужно где-то действовать в физическом мире, и для этого нужны настоящие роботы — коботы или AMR, зрелая история обеспечения безопасности и платформа, достаточно открытая для дальнейшего развития. Для UR система PolyScope X уже сегодня предоставляет разработчикам и партнерам этот фундамент, а наша работа с MHS показывает, что становится возможным.