По мере того как ИИ в робототехнике выходит за рамки восприятия и планирования в область физического взаимодействия, одно ограничение постоянно проявляется как в лабораториях, так и в пилотных проектах.
Роботы, обученные только на основе движения и зрения, испытывают трудности, когда начинается реальный контакт.
Вставка деталей, сборка, полировка и передача объектов определяются не тем, куда движется робот, а тем, как он взаимодействует с миром. Сила, податливость и физический отклик определяют успех, однако большинство конвейеров обучения до сих пор рассматривают их как вторичные эффекты.
Direct Torque Control существует, чтобы изменить это.
От воспроизведения движений до физического взаимодействия — большинство промышленных роботов предоставляют управление на уровне положения или скорости. Эта абстракция работает для детерминированной автоматизации, но скрывает истинную динамику робота от систем обучения.
Для обучения с подражанием это становится структурным ограничением. Демонстрации человека кодируют физическое намерение:
- Как нарастает сила во время вставки
- Как обрабатывается сопротивление при несоосности
- Как модулируется контакт при изменении допусков
Если эти сигналы невидимы для робота, они теряются для модели.
Direct Torque Control открывает доступ к низкоуровневому управлению крутящим моментом и калиброванной динамике робота, позволяя системам обучения рассуждать о силе и взаимодействии на рабочем органе, а не просто воспроизводить траектории движения.
Почему это важно за пределами лаборатории
Многие конвейеры обучения с подражанием полагаются на VR-контроллеры, кинематическую телеоперацию или только исследовательское оборудование. Этим подходам часто не хватает точности передачи силы, и они не отражают производственные условия.
Результат знаком:
- Чистые демонстрации
- Многообещающие модели
- Хрупкое развертывание
Direct Torque Control переносит обучение с подражанием на промышленные роботы, где демонстрации с самого начала фиксируют реальное взаимодействие и физические ограничения.
Что Direct Torque Control дает для обучения моделей ИИ
Direct Torque Control — это низкоуровневый интерфейс в программном стеке Universal Robots, который позволяет разработчикам управлять крутящими моментами робота напрямую через низкоуровневый интерфейс управления, вместо позиций или скоростей.
Для обучения моделей это дает три преимущества, которые недоступны при высокоуровневом управлении:
- Сила становится первостепенным сигналом обучения. Контакт больше не является побочным эффектом движения. Модели могут наблюдать, учиться и действовать на основе силы, давления и податливости во время реального взаимодействия.
- Обучение на реальной динамике робота. Разработчики получают доступ к калиброванной динамике робота — матрицам масс, якобианам, силам Кориолиса, обратной связи по суставам — и могут создавать контроллеры и модели обучения на основе реальной промышленной физики, а не аппроксимаций.
- Непрерывность от симуляции до развертывания. Обучение и выполнение работают на одном и том же стеке управления и оборудовании, что позволяет моделям, разработанным в симуляции или исследовательских средах, переноситься непосредственно на реальных роботов без переписывания уровня управления. Важно отметить, что Direct Torque Control добавляет податливость и отклик по силе в реальном времени, поэтому моделям не нужно быть идеальными с самого начала. Когда робот вступает в контакт с реальным миром, измерение и управление крутящим моментом позволяют ему адаптироваться динамически, уменьшая трение при переходе от симуляции к реальности и делая развертывание более надежным в неструктурированных или насыщенных контактами задачах.
Эта комбинация позволяет системам обучения выдерживать контакт вне контролируемых демонстраций.
Direct Torque Control внутри системы обучения с подражанием UR
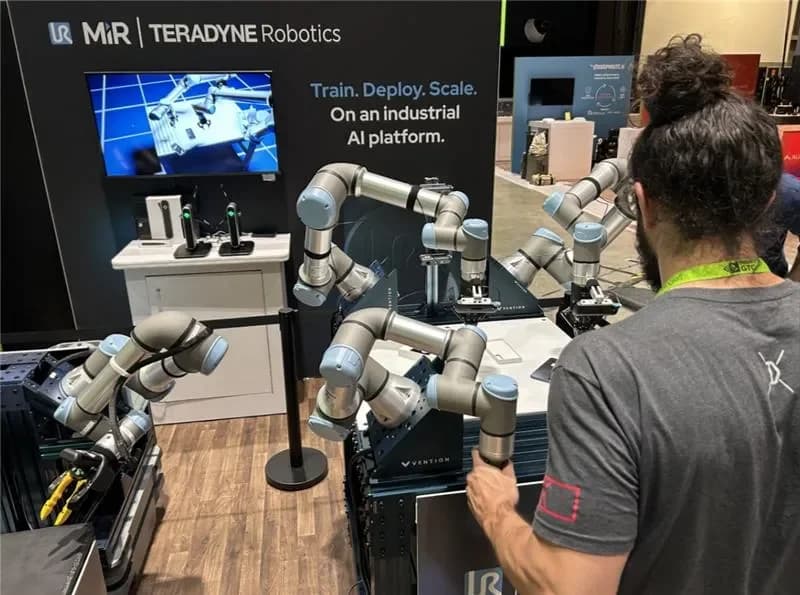
Direct Torque Control является фундаментальной возможностью в составе Universal Robots AI Trainer.
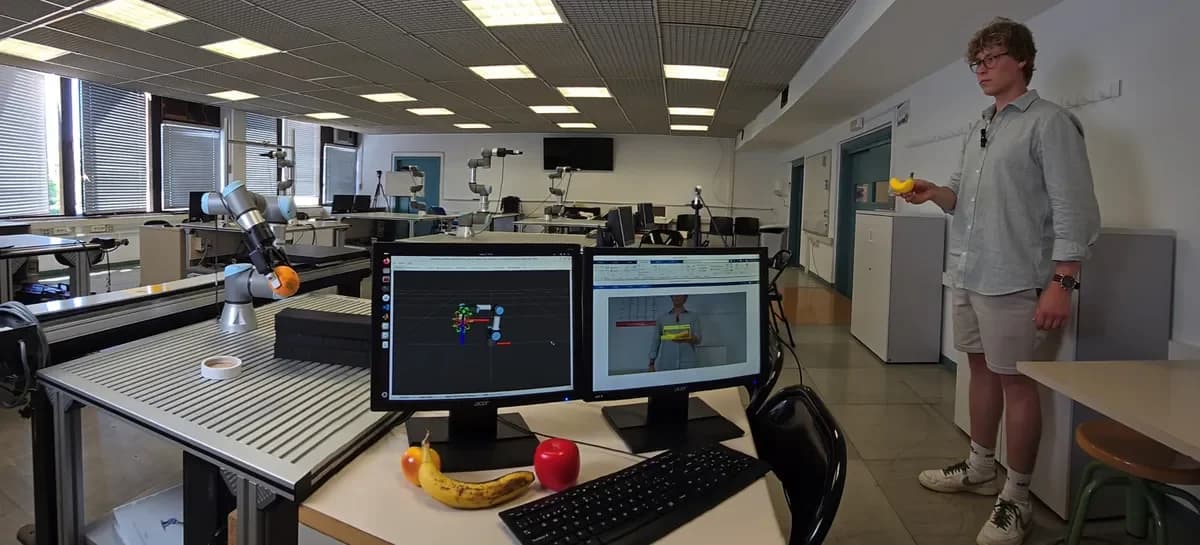
В схеме «ведущий–ведомый»:
- Операторы-люди направляют ведущих роботов при выполнении реальных задач
- Ведомые роботы зеркально повторяют движения в реальном времени
- Демонстрации фиксируют синхронизированные данные о движении, силе и зрении
Доступ на уровне крутящего момента гарантирует, что демонстрации включают контакт, податливость и физический отклик, создавая наборы данных, подходящие для обучения и дообучения современных моделей манипуляции и Vision Language Action (VLA).
Важно, что это происходит на тех же роботах, которые предназначены для развертывания.
Создано для физического ИИ, а не только для экспериментов
По мере развития физического ИИ сила перестанет быть граничным случаем. Она станет сигналом, который отделяет лабораторные эксперименты от систем, надежно работающих на заводском цеху.
Direct Torque Control делает этот сигнал доступным уже сегодня, сочетая обратную связь по крутящему моменту в реальном времени и податливость с промышленным уровнем безопасности, надежности и времени безотказной работы.
Для команд, создающих конвейеры обучения с подражанием, это разница между моделями, которые выглядят многообещающе в контролируемых условиях, и системами, которые можно усиливать, развертывать и масштабировать в производственных средах.