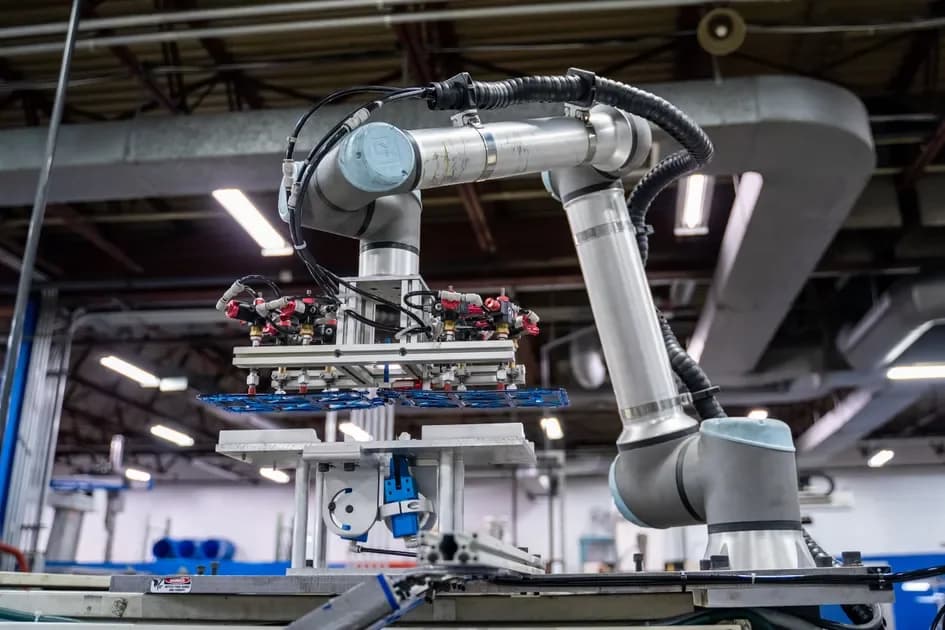
- MHS — это новый стандарт, который в настоящее время находится на стадии исследовательской предварительной версии, предназначенный для безопасного управления физическим оборудованием с помощью ИИ-агентов. Совместно с Anthropic мы принимаем участие в этой исследовательской предварительной версии на наших собственных коллаборативных роботах UR.
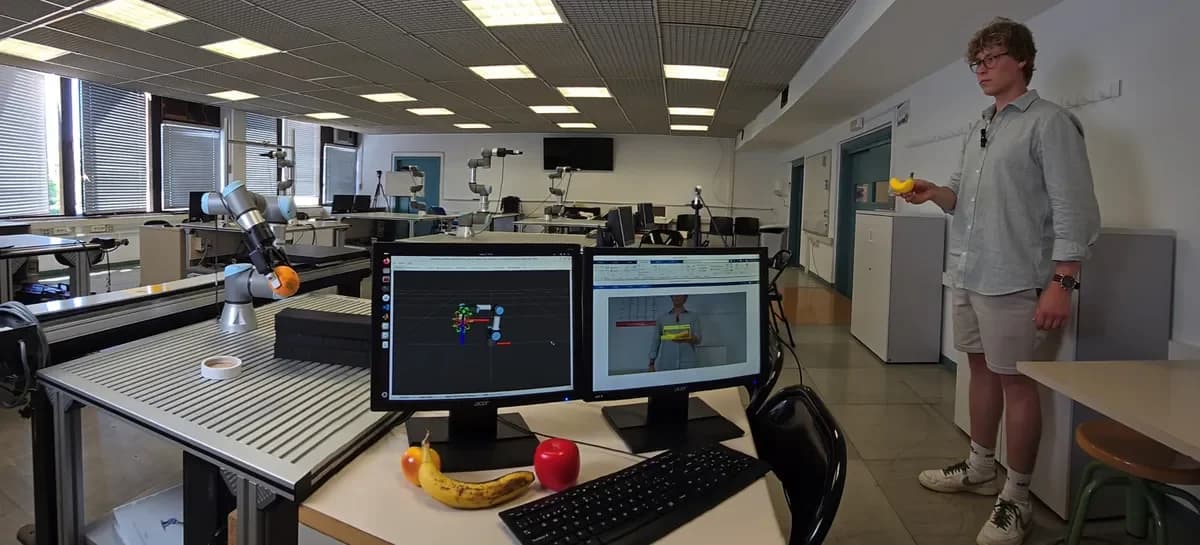
- Получив четыре отдельные роботизированные задачи и инструкции на обычном языке, агент на базе Claude Opus 4.8 скоординировал их и объединил в единую ячейку, осуществляя передачу грузов между ними.
- Безопасность заложена в основу MHS. Устройства объявляют свои границы, блокировки и аварийные остановы в MHS, а агенты наследуют их и действуют в их пределах, в то время как наша собственная архитектура безопасности полностью контролирует нижний уровень. Описание этих границ в MHS добавляет дополнительный уровень: агента можно остановить раньше или не допустить ситуации, когда системе безопасности придется вмешиваться.
- Интеграция всегда была главным препятствием для масштабной автоматизации. Это самое убедительное доказательство из всех, что мы видели, того, что ИИ-агент в конечном итоге сможет взять на себя реальную часть этой работы.
- Мы провели тестирование на коллаборативных роботах UR. Тот же подход должен быть применим к автономным мобильным роботам (AMR), которые мы пока не тестировали.
- Примечание: это концептуальная проверка (PoC). Стандарт MHS пока недоступен широкому кругу пользователей.
В Universal Robots мы создаем автоматизацию человеческого масштаба: коллаборативные промышленные роботы, которые работают бок о бок с людьми в производстве, электронике и во всех отраслях. На протяжении десятилетий самой сложной частью этой работы был вовсе не сам робот, а все, что вокруг него — настройка систем, создание мостов между технологиями в цехе и координация множества параллельных систем, работающих на современном предприятии.
Недавно мы решили показать, как многое из этого вскоре изменится. Model Hardware Standard (MHS) — это новый стандарт для безопасного управления физическим оборудованием с помощью ИИ-агентов. Он находится на стадии ограниченного исследовательского тестирования в сотрудничестве с Anthropic: спецификация является предварительной, доступ предоставляется по заявкам, и пока ничего не доступно повсеместно. Все, о чем говорится далее, происходило в рамках этого тестирования.
Узкое место, с которым мы жили десятилетиями
Спросите любого специалиста по внедрению роботов, и он скажет вам одно и то же: главная сложность заключается в интеграции. Это опыт, необходимый для ввода системы в эксплуатацию, создания интерфейсов оператора и подключения ПЛК, машин и роботов в единую рабочую ячейку. Это было главным препятствием для масштабного внедрения роботов.
Агентный ИИ изменит это уравнение. Благодаря способным моделям, таким как Claude, мы в конечном итоге сможем исследовать систему, понять, что действительно происходит внутри нее, а также программировать, координировать и оптимизировать ее с совершенно другой скоростью. Тот тип итеративного рабочего процесса, который мы давно воспринимаем как должное в программном обеспечении, наконец-то приходит в сферу физической автоматизации.
Что мы протестировали
Проще говоря, MHS позволяет ИИ-агенту понимать сеть устройств, просматривать ее, обнаруживать подключенные устройства и возможности каждого из них, а также управлять ими в рамках границ, заявляемых каждым устройством. Он нацелен на научные исследования и передовое производство.
В ходе демонстрации мы подключили совместимый с MHS ИИ-агент — Claude, используемый через Claude Code — к Universal Robots с помощью PolyScope X. Агент обнаружил парк из четырех наших коллаборативных роботов в реальном времени, настроил их и безопасно управлял их совместной работой через MHS.
Никакие данные не задавались заранее. Между агентом и роботами не было сложного жесткого кодирования (hardcoding). Агент исследовал конфигурацию системы, разобрался в ней и спланировал работу в пределах границ, заявленных каждым устройством. Мы даже могли попросить его оптимизировать поток и улучшить его прямо на наших глазах. Видеть это вживую на наших коботах в нашей штаб-квартире было настоящим прорывом.
PolyScope X: платформа для физического ИИ
Ничто из этого невозможно без правильного фундамента, и таким программным фундаментом является PolyScope X.
PolyScope X — это наша система управления нового поколения, созданная полностью на базе API. Она создавалась как платформа для физического ИИ — расширяемая с помощью ИИ и спроектированная так, чтобы агент мог обнаружить возможности робота и создать поверх них приложение. Затем MHS создает уровень координации поверх этого, чтобы агент мог координировать не только наших роботов, но и более широкий спектр устройств в производственном цехе.
Что особенно важно, эта открытость никогда не достигается за счет безопасности. Промышленные системы предъявляют жесткие требования: стабильность имеет значение, безопасность имеет значение, и существуют стандарты, которым мы обязаны соответствовать. Нельзя просто выпустить агента на самые низкие уровни машины в надежде на лучшее — вы потеряете именно те стандарты безопасности и интерфейсы оператора, которые делают систему пригодной для реального завода.
PolyScope X позволяет нам объединить мощь агента с технологиями безопасности, которые мы разрабатывали более десяти лет. Интеллект располагается на верхнем уровне; наша архитектура безопасности полностью контролирует процесс. В самом MHS устройства заявляют свои границы, блокировки и аварийные остановы в рамках стандарта, а агенты по умолчанию наследуют их и действуют в их пределах. Когда система работает в установившемся режиме, она функционирует надежно и детерминированно.
MCP для программного обеспечения, MHS для физического мира
У этого шага есть веская причина. Anthropic стала пионером MCP — стандарта, который показал миру, как предоставлять доступ к ПО для ИИ-агентов. Сегодня множество продуктов поставляется с интерфейсами MCP. MHS применяет ту же идею к физическому оборудованию: это общий способ для агентов обнаруживать окружающие устройства и безопасно управлять ими.
В этой работе Universal Robots, целевая платформа для физического ИИ, предоставляет робототехнику, а PolyScope X служит средой, где происходит физическая работа.
Что это значит для будущего робототехники
Мы ожидаем, что по мере развития агентного ИИ время, которое наши клиенты и интеграторы тратят на обеспечение взаимодействия устройств, резко сократится. В свою очередь, это означает, что роботизированные решения будут быстрее доходить до производственных цехов со значительно меньшими рисками интеграции. Это сделает робототехнику гораздо более доступной для производителей по всему миру, включая небольшие предприятия и линии с высокой номенклатурой и малым объемом выпуска. Ячейка, задачу которой можно переопределить простым описанием новой работы, а не перепрограммированием с нуля, идет в ногу с более короткими циклами выпуска продукции.
Это также указывает на перспективы выхода за рамки отдельного робота. В нашей демонстрации агент координировал работу четырех коллаборативных роботов. По мере того как агенты учатся лучше рассуждать в масштабах всей ячейки, единица автоматизации смещается от отдельной машины к системе. А люди, создающие эти системы, поднимаются по цепочке создания ценности — от написания низкоуровневого кода до постановки целей, контроля результатов и решения задач, требующих человеческого суждения. В условиях нехватки опыта в области автоматизации в промышленности это расширяет возможности уже имеющихся у нас инженеров.
Teradyne Robotics — это целевая платформа для физического ИИ. Самым способным моделям ИИ необходима среда для действий в физическом мире, и это место должно включать реальных роботов — коботов или AMR, проверенную систему безопасности и достаточно открытую для разработки платформу. Для UR система PolyScope X уже сегодня предоставляет разработчикам и партнерам такую основу, а наша работа с MHS показывает, какие возможности открываются в будущем.