По мере того как искусственный интеллект в робототехнике выходит за рамки восприятия и планирования в область физического взаимодействия, одно ограничение постоянно дает о себе знать как в лабораториях, так и в пилотных проектах.
Роботы, обученные только на основе движения и зрения, испытывают трудности при начале реального контакта.
Сборка, монтаж, полировка и передача предметов определяются не тем, куда движется робот, а тем, как он взаимодействует с окружающим миром. Усилие, податливость и физическая реакция определяют успех, однако большинство конвейеров обучения по-прежнему рассматривают их как второстепенные эффекты.
Прямой контроль крутящего момента создан для того, чтобы изменить это.
От воспроизведения движений до физического взаимодействия: большинство промышленных роботов предоставляют управление на уровне положения или скорости. Такая абстракция работает для детерменированной автоматизации, но она скрывает истинную динамику робота от систем обучения.
Для обучения с подражанием это становится структурным ограничением. Демонстрации человека кодируют физическое намерение:
- Как нарастает усилие при вставке
- Как обрабатывается сопротивление при несоосности
- Как регулируется контакт при изменении допусков
Если эти сигналы невидимы для робота, они теряются для модели.
Прямой контроль крутящего момента обеспечивает низкоуровневое управление крутящим моментом и откалиброванную динамику робота, позволяя системам обучения учитывать усилие и взаимодействие на концевом эффекторе, а не просто воспроизводить траектории движения.
Почему это важно за пределами лаборатории
Многие конвейеры обучения с подражанием полагаются на VR-контроллеры, кинематическое телеуправление или исключительно исследовательское железо. Этим подходам часто не хватает точности по усилию, и они не отражают производственные условия.
Результат знаком каждому:
- Чистые демонстрации
- Многообещающие модели
- Хрупкое развертывание
Прямой контроль крутящего момента переносит обучение с подражанием на промышленные роботы, где демонстрации с самого начала фиксируют реальное взаимодействие и физические ограничения.
Что дает прямой контроль крутящего момента для обучения моделей ИИ
Прямой контроль крутящего момента — это низкоуровневый интерфейс в программном стеке Universal Robots, который позволяет разработчикам напрямую управлять крутящим моментом робота через низкоуровневый интерфейс управления, а не через положения или скорости.
Для обучения моделей это дает три преимущества, которые недоступны при высокоуровневом управлении:
- Усилие становится первоклассным сигналом обучения. Контакт больше не является побочным эффектом движения. Модели могут наблюдать за усилием, давлением и податливостью во время реального взаимодействия, учиться на их основе и действовать с их учетом.
- Обучение на динамике реального робота. Разработчики получают доступ к откалиброванной динамике робота — матрицам масс, якобианам, членам Кориолиса, обратной связи по суставам — и могут создавать контроллеры и модели обучения поверх реальной промышленной физики, а не приближений.
- Непрерывность от симуляции до развертывания. Обучение и выполнение работают на одном и том же стеке управления и железе, что позволяет моделям, разработанным в среде симуляции или исследований, переноситься напрямую на реальных роботов без переписывания слоя управления. Что особенно важно, прямой контроль крутящего момента добавляет податливость и отклик по усилию в реальном времени, поэтому модели не обязаны быть идеальными с самого начала. Когда робот вступает в контакт с реальным миром, измерение крутящего момента и управление позволяют ему адаптироваться динамически, снижая трение между симуляцией и реальностью и делая развертывание более надежным в неструктурированных задачах или задачах с интенсивным контактом.
Именно эта комбинация позволяет системам обучения выживать при контакте за пределами контролируемых демонстраций.
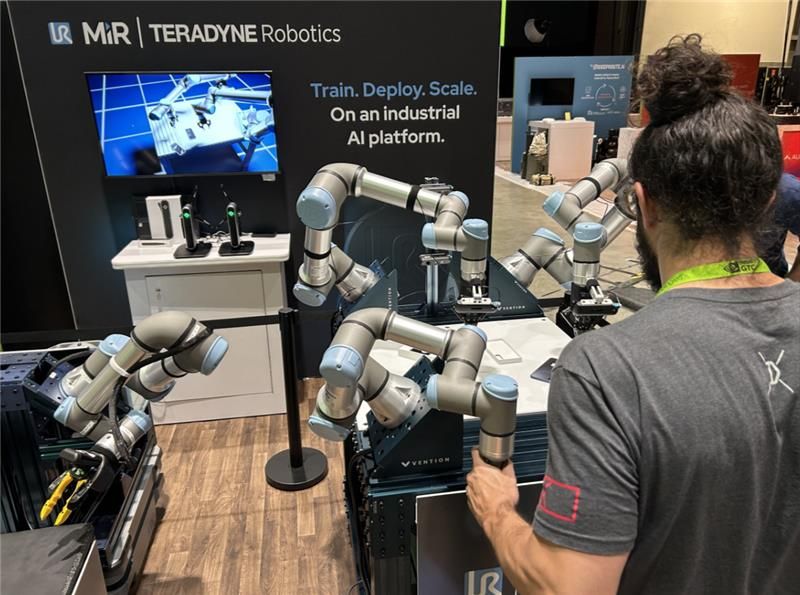
Прямой контроль крутящего момента внутри системы обучения с подражанием от UR
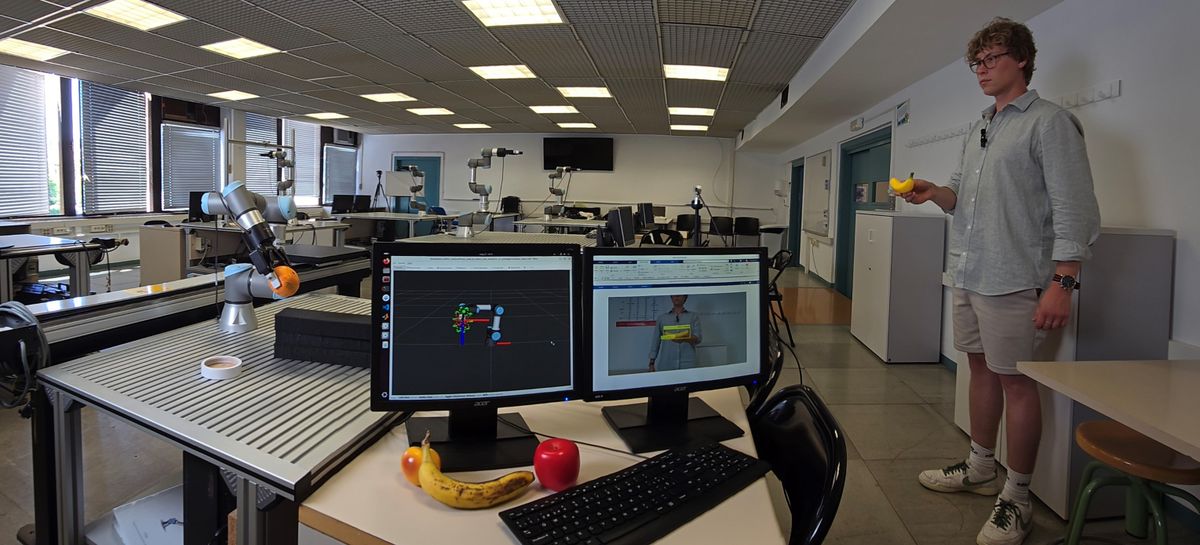
Прямой контроль крутящего момента является базовой возможностью в составе Universal Robots AI Trainer.
В схеме ведущий-ведомый:
- Операторы-люди проводят ведущих роботов через реальные задачи
- Ведомые роботы зеркально повторяют движение в реальном времени
- Демонстрации фиксируют синхронизированные данные о движении, усилии и зрении
Доступ на уровне крутящего момента гарантирует, что демонстрации включают контакт, податливость и физическую реакцию, создавая наборы данных, подходящие для обучения и тонкой настройки современных моделей манипуляций и моделей «зрение-речь-действие» (VLA).
Что особенно важно, это происходит на тех же роботах, которые предназначены для развертывания.
Создано для физического ИИ, а не просто для экспериментов
По мере того как физический ИИ взрослеет, усилие перестанет быть граничным случаем. Оно станет сигналом, который отделяет лабораторные эксперименты от систем, надежно работающих на производственном участке.
Прямой контроль крутящего момента делает этот сигнал доступным уже сегодня, объединяя обратную связь по крутящему моменту в реальном времени и податливость с промышленным уровнем безопасности, надежности и бесперебойной работы.
Для команд, создающих конвейеры обучения с подражанием, это разница между моделями, которые выглядят многообещающе в контролируемых условиях, и системами, которые можно дорабатывать, внедрять и масштабировать в производственных средах.