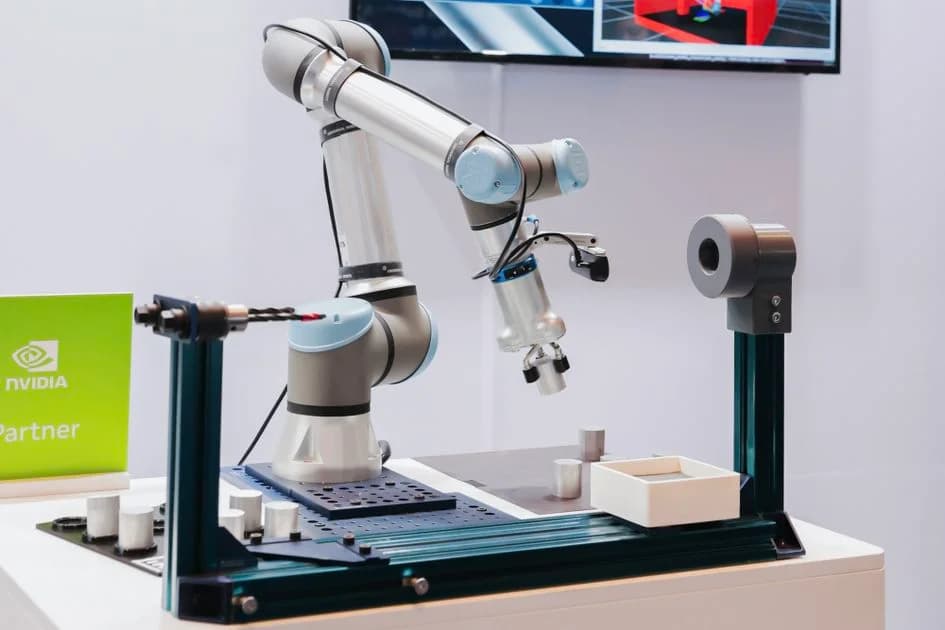
В робототехнике немногие технологии оказали такое же сильное влияние на инновации, как ROS (Robot Operating System). То, что начиналось как проект с открытым исходным кодом для робототехнических исследований, превратилось в общий язык современной разработки роботов, на котором работает всё: от автономных мобильных роботов до систем манипуляции на базе ИИ.
Тем не менее, многие разработчики обнаруживают, что создание робототехнического приложения и его надежное развертывание в реальном мире — это две совершенно разные задачи.
Именно здесь сочетание ROS и Universal Robots создает мощную основу.
ROS предоставляет программную экосистему, которую знают и которой доверяют разработчики, в то время как UR предлагает аппаратное обеспечение промышленного класса, интерфейсы, системы безопасности и инструменты для разработчиков, помогающие превратить концепты роботов в готовые к развертыванию решения для автоматизации.
Почему ROS стала стандартной платформой для робототехники
ROS — это не операционная система в традиционном понимании. Это робототехническое связующее ПО (мидлварь) с открытым исходным кодом, которое предоставляет набор библиотек, средств связи, фреймворков разработки и повторно используемых программных компонентов, ускоряющих создание роботов.
Причина столь широкого распространения ROS проста:
Ускоренная разработка
Разработчикам не нужно создавать с нуля коммуникационные фреймворки, инструменты планирования траекторий, ПО для визуализации или конвейеры восприятия. ROS предлагает многие из этих базовых строительных блоков «из коробки».
Модульная архитектура
Приложения ROS строятся с использованием независимых узлов, которые можно разрабатывать, тестировать и обновлять по отдельности. Такой модульный подход способствует повторному использованию кода и упрощает интеграцию сложных систем.
Богатая экосистема
ROS предоставляет доступ к тысячам пакетов с открытым исходным кодом, охватывающих навигацию, манипуляцию, машинное зрение, восприятие, интеграцию ИИ, симуляцию и планирование движения.
Сильное сообщество
Глобальное сообщество исследователей, разработчиков, стартапов и промышленных компаний постоянно вносит свой вклад в виде фреймворков, инструментов и передовых практик.
Для разработчиков это означает больше времени на создание дифференцированных решений и меньше времени на перестройку инфраструктуры.
Проблема в том, что сама по себе ROS не решает задачу развертывания
Хотя ROS значительно ускоряет разработку, многие робототехнические проекты сталкиваются с одними и теми же препятствиями при переходе от прототипа к производству.
Система, которая хорошо работает в симуляции, часто ведет себя иначе на физическом оборудовании. Интеграция датчиков, контроллеров роботов, систем безопасности и движения в реальном времени может потребовать значительных инженерных усилий. Многие команды тратят больше времени на разработку пользовательских интерфейсов и поддержку драйверов, чем на улучшение своего реального приложения.
В приложениях робототехники на базе ИИ эта проблема становится еще более очевидной. Узким местом редко является сама модель ИИ. Сложность заключается в подключении систем восприятия, планирования и принятия решений к робототехнической платформе, которая может выполнять задачи безопасно, надежно и многократно.
Почему Universal Robots — идеальная платформа для разработки на ROS
Universal Robots вложила значительные средства в поддержку ROS и ROS 2, упростив разработчикам переход от экспериментов к развертыванию.
Официальная поддержка ROS и ROS 2
Universal Robots предоставляет и поддерживает официальные драйверы для ROS и ROS 2, помогая разработчикам быстро выполнять интеграцию без опоры на неподдерживаемые сторонние решения.
Это дает разработчикам доступ к следующему:
- Управление роботом и мониторинг
Управление роботом и мониторинг
- Планирование движения с помощью MoveIt
Планирование движения с помощью MoveIt
- Инструменты визуализации
Инструменты визуализации
- Рабочие процессы симуляции
Рабочие процессы симуляции
- Интеграция внешних приложений
Интеграция внешних приложений
Создано для разработки от симуляции к реальности (Sim-to-Real)
Universal Robots поддерживает распространенные рабочие процессы разработки ROS с помощью URSim, описаний роботов, ресурсов симуляции, данных калибровки и поддержки ROS. Это помогает сократить разрыв между симуляцией и развертыванием в реальном мире.
Вместо переписывания приложений для развертывания разработчики могут проверять алгоритмы в симуляции и переносить их на производственное железо более эффективно.
Открытые интерфейсы для передовой робототехники
Современные робототехнические приложения все чаще объединяют ИИ, восприятие, управление усилием, системы технического зрения и внешние вычислительные платформы.
Universal Robots предоставляет такие открытые интерфейсы, как:
- RTDE
- URScript
- Связь по протоколу ROS 2 в URScript (PolyscopeX)
- XML-RPC
- Связь по TCP/IP
- Клиентская библиотека C++ https://github.com/UniversalRobots/Universal_Robots_Client_Library
- Драйвер ROS / ROS 2 https://github.com/UniversalRobots/Universal_Robots_ROS2_Driver
Эти интерфейсы позволяют разработчикам интегрировать внешнее программное обеспечение, датчики, графические процессоры и фреймворки ИИ, сохраняя при этом детерминированное управление роботом.
Данные в реальном времени для ИИ и продвинутой автоматизации
Модели ИИ зависят от высококачественных данных.
Universal Robots предоставляет доступ к информации о состоянии робота, данным об усилиях, положениях осей, телеметрии и кинематической информации, которую разработчики могут использовать для:
- Обучаемых систем
- Сборки с контролем усилия
- Робототехники под управлением систем технического зрения
- Автономной манипуляции
- Приложений физического ИИ
Промышленная надежность и безопасность
Именно здесь многие робототехнические платформы испытывают трудности.
Исследовательские платформы могут демонстрировать инновационные концепции, но развертывание роботов в производственных средах требует надежного выполнения, сертифицированной безопасности и предсказуемого поведения.
Universal Robots сочетает гибкость ROS с надежностью промышленного класса и сертифицированной TÜV архитектурой безопасности, помогая разработчикам развертывать робототехнические приложения в реальных производственных условиях.
Ускорение робототехники на базе ИИ с помощью NVIDIA Isaac ROS
Одним из самых наглядных примеров этого на практике является работа Universal Robots с NVIDIA Isaac ROS — набором ускоренных с помощью GPU пакетов для восприятия и ИИ на базе ROS 2. Для приложений на базе ИИ сложная часть редко заключается в самой модели. Это подключение восприятия, планирования и принятия решений к роботу, который может действовать на их основе безопасно и многократно. Isaac ROS предоставляет Universal Robots проверенные строительные блоки для этой работы, благодаря чему инженерные усилия направляются на само приложение, а не на лежащие в его основе уровни восприятия и планирования движения.
Пакеты, такие как FoundationStereo, FoundationPose и cuMotion, уже проверенные NVIDIA на Jetson, лежат в основе проектов, где робот должен справляться с вариативностью в своей рабочей зоне. Поскольку эти компоненты проверены на оборудовании Jetson, команды начинают с рабочей основы, а не собирают восприятие и планирование движения с нуля.
Пакет SDK искусственного интеллекта от Universal Robots создан на базе Isaac ROS. В сочетании со связью ROS 2 в контроллере UR он напрямую передает передовое восприятие в URScript во время выполнения. Программа UR может реагировать на оценку позы или запланированную траекторию по мере их выполнения, и интегратору не обязательно работать в ROS 2, чтобы использовать это.
Конвейер работает на одном устройстве Jetson на периферии ячейки через стандартные интерфейсы ROS 2, что позволяет собственным командам и партнерам Universal Robots обеспечивать его поддержку после развертывания. Это также позволяет приложению адаптироваться к деталям, которые подаются в произвольном положении, устраняя необходимость в оснастке, которую заказчику в противном случае пришлось бы проектировать и обслуживать.
Как недавно объяснил Эндрю Петер (Andrew Pether), руководитель отдела партнерств в сфере ИИ в Teradyne Robotics AI Group: «Isaac ROS позволяет нам выводить на рынок решения для восприятия и на основе ИИ намного быстрее, чем при создании с нуля. Такие компоненты, как FoundationStereo, FoundationPose и cuMotion, уже проверенные NVIDIA на платформе Jetson, справляются с вариативностью реального рабочего пространства робота, поэтому наши инженерные усилия направлены на само приложение, а не на лежащие в его основе уровни восприятия и планирования движения».
Будущее робототехники открыто
Индустрия робототехники движется в сторону все более интеллектуальных, подключенных к сети и управляемых искусственным интеллектом систем. ROS стала стандартом разработки, который стимулирует инновации во всей этой экосистеме.
Universal Robots дополняет эту экосистему открытой платформой, официальной поддержкой ROS, промышленной надежностью и готовой к внедрению технологией автоматизации. В результате получается платформа разработки, которая позволяет командам тратить меньше времени на создание инфраструктуры и больше времени на создание робототехнических приложений, приносящих реальную пользу.
Независимо от того, разрабатываете ли вы передовые системы манипулирования, робототехнику на базе ИИ, автоматизацию с визуальным наведением или промышленные системы нового поколения, сочетание ROS и Universal Robots обеспечивает масштабируемый путь от концепции до производства.